
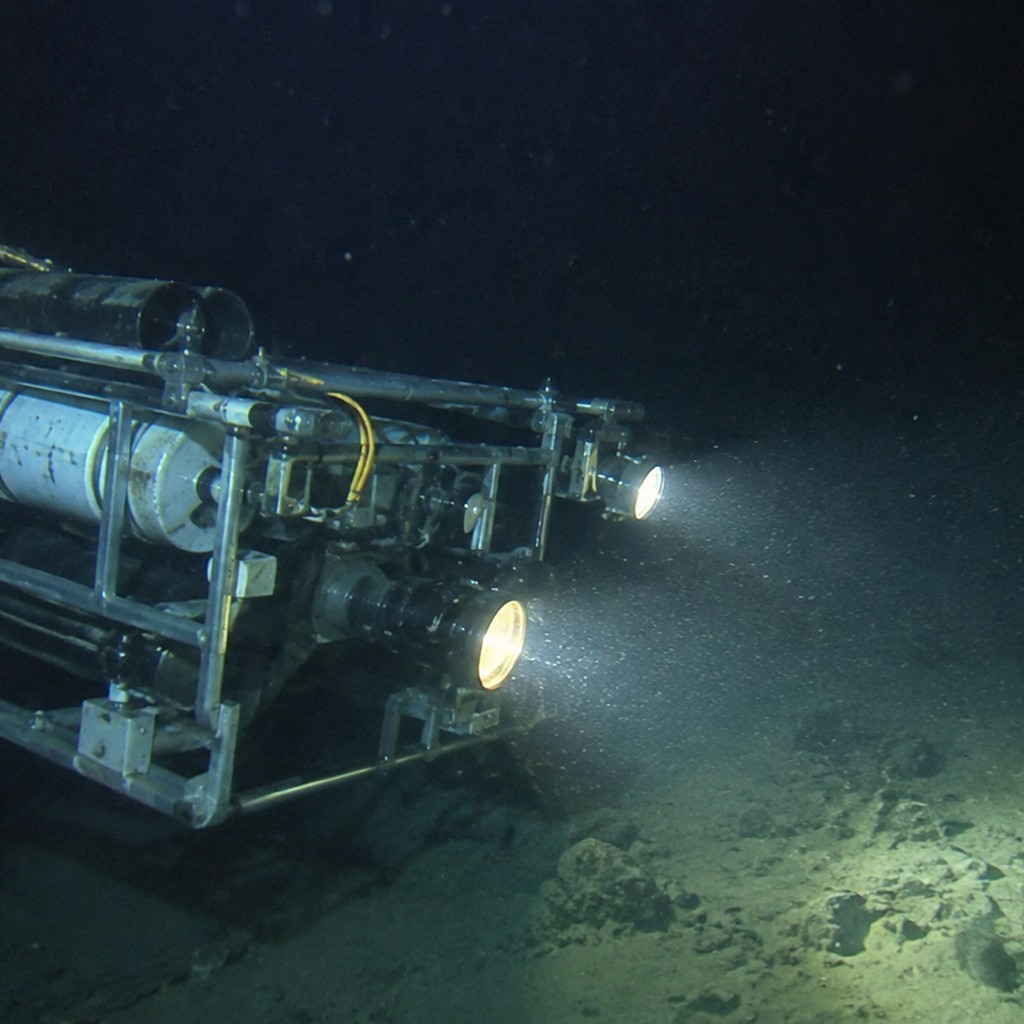
1985年のタイタニック号発見を「Argoというカメラロボットが見つけた」と説明すると、技術の本質を半分しか捉えられない。Argoの革新性は、深海で撮影できることだけではなく、海底近くを曳航しながら映像をリアルタイムで船上へ戻し、観測結果をその場で次の操船判断へ使えることにあった。[1][2] そして発見後の詳細記録では、成熟した35mmカメラシステムANGUSが別の役割を担った。[1]
両者は競合する装置ではない。Argoは広域探索中に「いま何が見えているか」を確認するためのリアルタイム系、ANGUSは高品質な静止写真を残す記録系として補完し合った。1985年の技術的転換点を理解するには、単体スペックよりも、海底センサー、長距離ケーブル、照明、映像伝送、曳航制御、船上監視、写真解析を一つの観測チェーンとして見る必要がある。
Argoは「海底へ降ろしたテレビ」ではない
WHOIの技術資料によれば、1985年のArgoは全長約15フィート、高さ・幅約3.5フィート、空中重量約4,000ポンドの曳航式システムで、6,000m級の深度で運用できるよう設計されていた。[1] カメラは前方・下方を向き、深海を照らす照明を備えていた。海底上空およそ50〜100フィートを「飛ぶ」ように曳航し、広角映像を取得しながら必要に応じて詳細を見ることができたとされる。[1]
重要なのは、Argoが自律航行する潜水艇ではない点である。海面の研究船Knorrからケーブルで曳航され、船の進行、ケーブル長、曳航速度によって海底上の軌跡が決まる。現在のAUVのように自分で航路を計画して推進するわけではなく、ROVのように多自由度スラスターで自由に停止・横移動する機体でもない。操作者は研究船と曳航体を一つの力学系として扱う必要がある。
数千メートルのケーブルは単なる信号線ではない。曳航力を伝え、海流を受け、機体位置に遅れを生じさせる。研究船が曲がってもArgoは即座に同じ軌道を取らず、大きな曲率で追随する。海底地形に近づきすぎれば衝突リスクがあり、離れすぎれば映像の解像度や照明条件が悪化する。したがって「カメラを海底へ下ろす」ではなく、海底近傍で安定した観測高度を保ちながら長時間走査する制御問題だった。
最大の変化は、海底映像を船上で即時に見られたこと
WHOIの2025年回顧は、Argoがリアルタイム映像をKnorrのcontrol roomへ送り、研究者が海底の異常をその場で認識できたことを深海探査の転換点として挙げている。[2] 2012年のWHOI Oceanusの記事でも、従来の深海撮影ではフィルム式カメラを回収・現像するまで何を撮ったか分からず、判断が一日単位で遅れることがあったのに対し、Argoは即時の進路判断を可能にしたと説明されている。[3]
探索では、この遅延差が大きい。船が低速でも継続的に移動している以上、数時間後に「重要な物体が写っていた」と判明すると、その地点へ戻るために余計な船時間が必要になる。リアルタイムなら、異常物が連続しているかをすぐ観察し、測線を調整し、密度が増す方向へ追跡できる。タイタニック号発見時の残骸帯戦略とArgoは、この点で相性が良かった。
リアルタイム映像は、人間を制御ループへ組み込む。海底カメラ→映像伝送→船上モニター→監視員の認識→航法判断→研究船の操船→Argoの軌跡変更、という閉ループが成立する。現代の自動制御ほど高速ではないが、観測と操作の因果関係を同じ航海中に回せる。これは単なる記録装置から、探索用センサーシステムへの質的変化である。
ただし、1985年のリアルタイム映像は現在の高精細映像ではない
「リアルタイム映像」という言葉から、現代の4K ROV映像を想像すると誤る。WHOI Oceanusの技術回顧では、当時のArgoの映像は単一の白黒ビデオチャンネルで粒状感が強かったと説明されている。[3] 深海は太陽光が届かず、照明できる範囲も限られる。浮遊粒子が光を反射すれば画質が低下し、海底から離れれば対象は小さくなる。
つまり、Argoの強みは「高画質」そのものではなく、「十分な情報を遅延なく得る」ことだった。探索では、映画のように美しい画像より、人工物か自然物かを判別し、次の行動を決められる情報が価値を持つ。ボイラーの特徴を認識できる程度の形状情報、連続する残骸の方向、海底地形との関係が分かれば、探索判断には使える。
これはセンサー設計でよくあるトレードオフである。最高解像度のデータを後から取得する系と、多少粗くても即時に得られる系では用途が違う。ArgoとANGUSの組合せは、その二つを分離した。Argoで探索し、ANGUSで詳細記録を補うことで、一台の装置にリアルタイム性と最高品質の両方を要求しなかった。
Argoには映像だけでなくソナーもあった
Argoを「テレビカメラ」とだけ呼ぶのも不十分である。WHOIはArgoをtelevision cameras and sonarsのシステムとして記載し、NOAAは1985年の構成について100kHzのside-scan sonarと3台の低照度白黒ビデオカメラを備えていたと説明している。[1][4] 海底の探索では、光学視野の外側を音響で把握できることが重要になる。
光学カメラは照明が届く範囲しか見えないが、ソナーは暗闇でも音響反射を使って周辺情報を得られる。逆にソナー像は人工物の細部同定が難しい。両者を同じ曳航体に載せることで、広めの音響情報と狭いが直感的な映像情報を同じ軌跡上で比較できる。センサーfusionという言葉が一般化する以前から、異種センサーの組合せが実用上の価値を持っていた。
またArgoは、単にTitanicを探すための一回限りの機器ではなく、Argo/Jasonという深海研究システム構想の一部としてOffice of Naval Research等の支援で開発されていた。[1][5] 1985年航海はその実海域試験でもあり、発見後にはEast Pacific Riseの科学調査へ投入された。[5] Titanic発見は、新しい深海撮像システムが研究用途で機能することを強く示したデモンストレーションでもあった。
ANGUSはリアルタイムではないが、情報密度で補完した
ANGUS(Acoustically Navigated Geological Underwater Survey)は、WHOIが1970年代に開発した無人の検索・調査システムである。[1] Argoより古いが、1985年と1986年の両Titanic航海で使われた成熟した装置だった。WHOIによれば、ANGUSは約12フィートのフレームに3台の大容量35mmカラーカメラを搭載し、各カメラに異なる焦点距離のレンズを持たせ、海底の広い帯を撮影できた。[1]
ANGUSの写真は即時映像ではない。撮影後に機体を回収し、船上でフィルムを現像して確認する必要があった。しかし35mm写真は、当時のリアルタイム白黒映像より詳細な静止情報を残せる。WHOIは1回のloweringで多数の写真を撮影し、船上で比較的短時間に現像して次の調査へ反映できたと説明している。[1]
この特性は、発見後のwreck site記録に向いている。Argoで「ここに残骸がある」と分かった後、船首、船尾、散乱物、周辺地形を写真として残せば、後から位置関係を分析できる。リアルタイム映像は探索判断に強く、35mm写真は記録・解析に強い。両者の使い分けは、測定系でいう高速モニタリングと高精度ロギングの分担に近い。
深海では照明もセンサー性能の一部になる
カメラの性能を語るとき、レンズや撮像素子だけを見ても深海では不十分である。3,800mの海底は自然光のない環境であり、人工照明なしには光学撮影できない。照明を強くすれば遠くまで見えるように思えるが、水中では浮遊粒子によるbackscatterが増え、画面が白く濁ることがある。照明の向き、カメラとの距離、海底高度を含めて光学系を設計しなければならない。
Argoは照明と低照度カメラを組み合わせ、ANGUSはストロボで海底を照らして写真を撮影した。[1] 高度を一定に保つことは、衝突防止だけでなく画角と照明条件の再現性にも関係する。海底から高くなれば一枚で広く見えるが細部は失われ、低くなれば解像度は上がるが視野が狭くなる。探索と記録で最適高度が異なるため、運用側は目的に応じて飛ばし方を変える必要があった。
ANGUSには下向きソナーがあり、海底からの高度を船上へ返すことで操作者がケーブルを出し入れし、適切な飛行高度を維持できたとWHOIは説明している。[1] これは単純な補助センサーに見えるが、深海写真の品質と機体安全を同時に支える重要なフィードバックである。
圧力・温度・信号伝送は、カメラ以前の前提条件
水深3,800mでは周囲圧力は海面とは比較にならない。WHOIの技術回顧は、深海カメラを作るには市販カメラを耐圧容器へ入れるだけでは足りず、高圧、低温、低消費電力、低照度、高い光学性能を同時に成立させる必要があると説明している。[3] さらにArgoではリアルタイム映像を数千メートル上の船へ伝送しなければならない。
システム工学的に見ると、カメラ本体はサブシステムの一つにすぎない。耐圧筐体、コネクタ、ケーブル、電源、照明、映像伝送、ソナー、航法、ウインチ、船上コンソール、記録装置がすべて動かなければ、探索能力は成立しない。どれか一つの接触不良や浸水が長時間の回収作業につながるため、信頼性と保守性が船時間へ直結する。
1985年のArgoが「新世代」と評価された理由は、単一部品の性能ではなく、これらを深海で持続運用できる統合システムへまとめたことにある。現在ならネットワーク化されたカメラ、デジタルストレージ、高精度航法、AUV/ROV制御が当然だが、当時はそれらの前段階を実機として成立させること自体が大きな開発課題だった。
曳航体は「船の後ろを付いてくる箱」ではない
Argoの運用を理解するには、曳航系の動力学を無視できない。海面上のKnorrが針路や速度を変えても、数千メートル下のArgoはケーブルの弾性・抗力・海流の影響を受け、遅れて応答する。船上から見れば、操船入力に対して海底側のセンサー軌跡が時間遅れを持つシステムである。急に曲げれば狙った地点を大きく外れ、速度を上げれば機体高度や姿勢、映像品質にも影響する。
このため探索中の「戻ってもう一度見る」は、自動車でUターンするような動作ではない。研究船を十分な距離で回頭させ、長いケーブル全体の形状が変わるのを待ち、Argoを再び目的の測線へ乗せる必要がある。リアルタイム映像が価値を持つのは、異常を見た直後にその判断を始められるからでもある。情報が数時間遅れれば、再訪に必要な距離と時間がさらに増える。
また海底上空50〜100フィートという運用高度は、地形追従と安全余裕の妥協点である。[1] 高度を下げれば対象は大きく映るが、突起や斜面への衝突余裕が減る。高くすれば安全側になるが、照明と画角の条件が悪くなる。曳航速度、ケーブル長、海底起伏を見ながら高度を保つ運用は、Argoのカメラ性能と同じくらい重要だった。
投入・回収の時間も「観測できない時間」になる
深海機器は一度海へ入れれば永遠に使えるわけではない。点検、故障対応、フィルム交換、機器構成変更などのために回収が必要になる。水深3,800m級まで曳航体を降下させ、再び安全に引き上げる作業そのものに時間がかかる。海況が悪ければ甲板作業の安全条件も厳しくなる。船時間が有限な探索では、この非観測時間を減らすことも実効coverageに効く。
Argoのリアルタイム系は、観測結果を見るためだけに機体を回収する必要がない点で有利だった。対してANGUSの35mmフィルムは、詳細な静止画を得られる代わりに、撮影内容の確認には回収と現像が必要になる。[1] だから探索初期にANGUSだけで広い海底を探すより、Argoで連続監視し、重要地点が分かってからANGUSを記録へ使う方が船時間の利用効率は高い。
この違いは、センサーの単価や画質だけでは表せない。実運用では「一つの観測サイクルに何時間かかるか」「異常を見てから再観測するまで何時間か」「何時間連続でデータを取れるか」が、探索能力を決める。ArgoとANGUSはデータ品質と運用周期の異なる二つの計測系だった。
船上側にも大きなシステムが必要だった
リアルタイム映像というと海中側のカメラに注目しがちだが、海面上には受信・表示・記録・監視・航法の設備が必要になる。映像信号が届いても、それを誰がどの時刻・位置と結び付けて見るのかが決まっていなければ探索データにならない。監視員は画面上の人工物らしい特徴を見つけ、航法担当と共有し、船の位置と曳航体の推定位置を照合しながら次の進路を決める。
さらに24時間運用では当直交代が発生する。引継ぎ時に「直前の測線でどんな残骸が増えたか」「現在どの仮説を追っているか」「次に何を確認するか」が抜ければ、リアルタイム性の利点が失われる。Argoは電子装置だけでなく、人間と手順を含むsocio-technical systemとして成立していた。
現代なら映像、時刻、位置、ソナー、機体姿勢を同じデジタルログへ同期することが容易だが、1985年にはデータ統合の多くを人間と個別記録が担った。だからこそ、装置の仕様を読むだけでは実際の探索能力を再現できない。どの情報がどの周期で得られ、誰が判断し、どの操作へ戻したかを見る必要がある。
なぜ最初から有人潜水艇で探さなかったのか
Titanicのような対象では、有人潜水艇Alvinを最初から使えば直接目視できるように思える。しかし広域探索に有人艇を使うと、潜航・浮上、生命維持、安全余裕、乗員疲労、低い巡航速度が制約になる。未知の広い海底を何日も平行測線で走る用途には、海面から連続曳航できる無人系の方が向く。
1986年にAlvinとJason Jr.が投入されたのは、位置がすでに分かり、近接観察という別の目的に変わったからである。[6] 1985年は「どこにあるか」を解くsearch、1986年は「どのような状態か」を詳しく見るinspectionである。必要なセンサー、移動方式、安全要求、データ品質が違う。
この階層化は現在の海洋調査にも通じる。広域をAUVや曳航ソナーでマッピングし、候補をROVや有人艇で確認する。1985年のArgo/ANGUSは、今日の標準的なmulti-platform surveyの前段階に位置づけられる。Titanicの知名度が大きいため歴史事件として語られるが、工学的には「探索と精査を別プラットフォームへ分ける」設計の実証例でもある。
24時間運転できる無人系が探索密度を変えた
WHOIはArgoのような無人・係留系が24時間運用でき、有人潜水艇による詳細調査の前段となるreconnaissanceに適すると説明している。[1] 有人潜水艇には乗員の安全、潜航・浮上時間、生命維持、操縦者の勤務時間などの制約がある。広大な未知海底を最初から有人艇でなぞるのは効率が悪い。
曳航式無人システムなら、当直を交代しながら連続走査できる。人間は船上にいるため、機体そのものに生命維持系を積む必要がない。探索対象が見つかるまでの長い「何も起きない時間」を機械に任せ、発見後に有人艇や小型ROVを投入する階層化が可能になる。
Titanicでは1985年にArgo/ANGUSで発見・初期記録を行い、1986年にAlvinとJason Jr.で近接観察を行った。[6] この順番は偶然ではない。広域探索と近接精査では必要な機体能力が違う。1985年と1986年を混同すると、Argoが船内へ入った、あるいはAlvinが最初に発見したといった誤解が生じる。本CASEでは両年を明確に分ける。
「リアルタイム」が探索アルゴリズムそのものを変える
Argoの技術的意味は、次の記事で扱う残骸帯戦略と結びつけるとさらに明確になる。残骸帯を探すには、画面上で人工物が現れ始めたとき、その数が増えているか、どの方向へ分布しているかを連続して見る必要がある。映像を後日現像していたのでは、分布を追いながらその場で航路を変更することが難しい。
リアルタイム映像なら、「孤立した一個の物体」から「連続する人工物群」へ認識が変わる過程を船上で追跡できる。これはセンサーが高性能だから自動的に得られる能力ではなく、観測と意思決定のlatencyが短いから可能になる。制御システムでフィードバック周期が短くなると外乱への応答が変わるのと同様に、探索でも情報更新周期が戦術を変える。
その意味で、Argoは単にTitanicを映した装置ではなく、「広い海底をリアルタイム映像で探索する」という運用モデルを実証した。WHOIが発見後の科学利用や後継技術への影響を強調するのは、この運用モデルが海洋研究全般に使えるからである。[2][5]
「Argoが発見した」という表現をどこまで使えるか
WHOIの技術ページは、Titanicの残骸がArgoによってlocatedされたと表現している。[1] 装置史としては妥当だが、CASE全体ではその一文だけで発見主体を説明しない。Argoが映像を取得しても、曳航するKnorr、位置を管理する航法系、連続監視する当直、フランス側を含む共同チーム、前段のSAR走査がなければ探索は成立しないからである。
したがって「Argoが見つけた」は、最終検出に使われた観測プラットフォームを示す短縮表現として扱う。一方、「誰が発見したか」という組織・人物の問いには、WHOIとIFREMERの共同調査として答える。装置のcreditと人・組織のcreditを同じレベルで混ぜないことが、1985年の出来事を正確に記述するうえで重要になる。
ArgoとANGUSを一言で分けるなら
Argoの価値は即時性、ANGUSの価値は記録密度にある。Argoは低照度の白黒映像とソナーを連続的に返し、船上チームが探索中に判断できる。ANGUSは回収・現像という遅延を伴うが、35mm写真としてより詳細な記録を残せる。両方を使うことで、「見つけるための情報」と「後で分析するための情報」を分離できた。
そして、この二つはフランス側SARと合わせて初めて1985年の探索チェーンになる。SARが広域を音響走査し、Argoが残された範囲をリアルタイムで観察し、ANGUSが発見後の現場を詳細に記録する。技術の核心は単体性能ではなく、異なる時間分解能・空間分解能・観測方式を役割分担させたことだった。
次に問題になるのは、そのArgoを「どこへ走らせるか」である。残り時間が少ない中、船体そのものを直接当てにいくのではなく、より長い空間シグネチャである残骸帯を横切り、密度を追う戦略が使われた。装置の能力があっても、探索対象の定義を誤れば広い海底を効率よく探せない。技術から探索アルゴリズムへ焦点を移す。
Argoの価値はスペックより「観測―判断」の閉ループにある
Argoを現代的に評価するとき、6,000m級の耐深度やカメラ構成だけを見ても本質はつかみにくい。重要なのは、海底からの映像を船上へ返し、その情報を見た人間が曳航速度や航路、再通過の判断へ反映できた点である。[1][2]
深海では母船の運動と曳航体の運動に遅れがあり、即応性には物理的な制約がある。それでもフィルム回収後に結果を知る方式に比べれば、観測から判断までの遅延は大きく短縮された。Argoは「深く撮れるカメラ」ではなく、深海の情報を航海中の意思決定へ接続するsystemとして理解する方が正確である。
FACT CHECK|出典・参考資料
- Woods Hole Oceanographic Institution, “Ships and technology used during the Titanic expeditions.” https://www.whoi.edu/ocean-learning-hub/ocean-topics/ocean-human-lives/underwater-archaeology/rms-titanic/ships-technology/
- Woods Hole Oceanographic Institution, “Forty years after the Titanic discovery, Woods Hole Oceanographic Institution continues to advance ocean research and exploration,” 2025-08-08. https://www.whoi.edu/press-room/news-release/titanic-40th/
- Woods Hole Oceanographic Institution / Oceanus, “The Quest to Map Titanic,” 2012. https://www.whoi.edu/oceanus/feature/the-quest-to-map-titanic/
- NOAA National Marine Sanctuaries, “Previous Missions to Titanic.” https://sanctuaries.noaa.gov/maritime/titanic/past_expeditions.html
- Woods Hole Oceanographic Institution, “1985 discovery of RMS Titanic.” https://www.whoi.edu/ocean-learning-hub/ocean-topics/ocean-human-lives/underwater-archaeology/rms-titanic/1985-discovery-of-rms-titanic/
- Woods Hole Oceanographic Institution, “1986 return to the RMS Titanic.” https://www.whoi.edu/ocean-learning-hub/ocean-topics/ocean-human-lives/underwater-archaeology/rms-titanic/1986-return-to-the-rms-titanic/
RCF検証ノート
ArgoとANGUSの寸法・運用深度・カメラ構成・役割はWHOI公式技術ページを主Authorityとした。リアルタイム映像の意義はWHOI 2025回顧とOceanusの技術者回顧で相互確認した。NOAAの100kHz side-scan sonar/3台の低照度カメラという記述は1985年構成の補助情報として使用した。1986年Alvin/Jason Jr.による近接・内部観察は1985年の発見システムと明確に分離している。装置仕様は資料に記載された範囲だけを採用し、未確認の帯域幅、ケーブル仕様、撮像解像度などを推測していない。
最終確認:2026年9月20日