
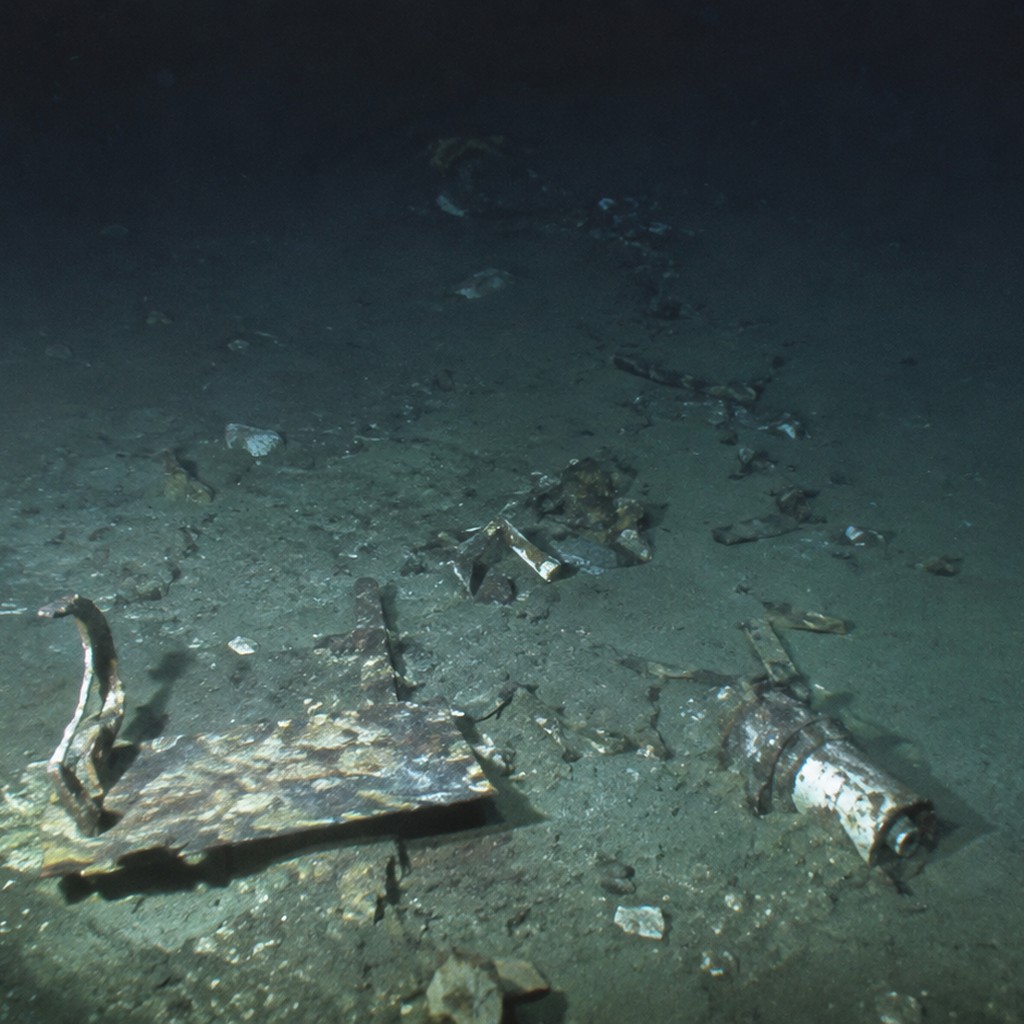
タイタニック号は全長約269mの大型船だった。それほど大きいなら、海底で船体そのものを探すのが最も合理的に見える。しかし1985年のKnorr側チームが採った重要な発想は逆だった。単一の大きな船体を直接当てにいくのではなく、沈没時に広く散った残骸を先に見つけ、その分布を追って本体へ近づくという戦略である。[1][2]
この方法が効く理由は、対象の「大きさ」と探索線が交差する確率を分けて考えると分かる。船体は巨大でも、海底全体から見れば一点に近い。一方、残骸帯は多数の物体が長い範囲へ散らばるため、探索線がどれか一つに遭遇する確率を高められる。1985年の成功は、Argoという新しい装置だけでなく、何をターゲットとして定義するかを変えたことにあった。
探索対象を「点」から「帯」へ変える
単純化して考える。幅269mの船体が広い海底のどこかに横たわっている場合、測線がその近くを通らなければ光学カメラでは見えない。ソナーならより広い範囲を見られるが、地形や姿勢によって識別しにくい。ところが沈没時に構造物、石炭、食器、機器、船体片などが広範囲に散っていれば、ターゲットの空間的な「横幅」は船体単体より大きくなる。
探索線が残骸帯を横切ると、最初は孤立した人工物が現れ、その後に密度が増える可能性がある。人工物の連続は、自然地形中の単発異常より強いシグネチャになる。さらに散乱方向に沿って進めば、船体の主要部へたどり着ける。この考え方は、海底にある一個の巨大物体を探す問題を、「人工物の分布勾配を探す問題」へ変える。
WHOIの1985年発見史は、Knorr側がTitanicのmassive hullではなく、沈没時に散ったdebrisを探し、そのtrailを追ってwreckへ至ったと明記している。[1] NOAAも、Ballard側がbreak and sinkingによるdebris trailを想定し、低速・24時間監視で探索したと説明する。[2] これは後世の比喩ではなく、公式資料が共通して発見の中核に置いている探索方法である。
なぜ残骸帯の方が「検出しやすい」のか
検出確率は、対象が大きいほど単純に高くなるわけではない。探索では、センサーの有効幅、測線間隔、対象の空間分布を組み合わせて考える必要がある。船体が一か所に集中している場合、そこを外した測線は何も得ない。残骸が長い帯として分布すれば、複数の測線がそのどこかと交差する可能性が生まれる。
また残骸帯は、単発検出から連続検出へ移ることでconfidenceを上げられる。最初に金属片らしいものが一つ映っても、それだけでは別の船の残骸や自然物との区別が難しい。しかし数分・数十分の航走で人工物が増え、構造物らしい形が連続すれば、「未知の人工物が集中する区域に入った」という仮説が強くなる。そこで測線を細かくする、方向を変える、近接するという段階的探索が可能になる。
これは信号処理でいう単一サンプルと時系列パターンの違いに近い。単一サンプルはノイズと区別しにくいが、複数サンプルが同じ傾向を示せば信頼度が上がる。Titanic探索では「残骸の密度」という空間的時系列を人間がリアルタイム映像から読んだ。
測線間隔を広げられることが、有限の船時間に効く
WHOIの2025年回顧は、Robert BallardがUSS Scorpionの残骸調査経験からdebris trailに注目し、Titanicでも船体そのものより残骸帯を探すことで、探索線を広く取れると考えたと説明している。[3] 同記事はScorpionの残骸帯が1マイルを超えたことを例に、1マイル程度の間隔で探索線を置く発想を紹介している。[3]
ただし、この具体的な由来は後年のWHOI回顧に基づくため、本CASEでは「Scorpion調査が発想の唯一の起源だった」とまでは断定しない。確実なのは、1985年のKnorr側がdebris trailを探索シグネチャとして使い、残り時間の少ない状況で広い範囲を効率よく調べようとしたことである。[1][2]
測線間隔を広げられることの意味は大きい。船速を一定とすれば、同じ時間で走れる総距離はほぼ決まる。測線間隔を2倍にできれば、理想化した長方形領域では同じ航走距離で約2倍の幅をカバーできる。ただし間隔を広げると船体そのものを直接横切る確率は下がる。そこで、幅の広い残骸帯をターゲットにすることで、そのトレードオフを成立させる。
残骸帯は「見つけやすい」だけでなく方向情報を持つ
残骸が一様に円形へ散らばるだけなら、見つけた後の方向性は弱い。しかし実際のwreck siteでは、沈没・分解・海底への降下・海流の影響によって物体分布に構造が生まれる。人工物が増える方向を追うことで、主要船体へ近づける可能性がある。
1985年9月1日の発見では、最初からTitanicの船首全景が映ったわけではない。WHOIとNOAAは、散乱物が現れ、やがて特徴的なボイラーが確認され、その後にwreckへ至ったと説明している。[1][2] これは残骸帯戦略が「理論上よさそうだった」だけでなく、実際の観測シーケンスと一致したことを示す。
ここで重要なのは、残骸帯を矢印のような単純な一本線と考えないことである。海底のdebris fieldは複雑な面分布であり、物体種類や大きさによって散り方が異なる。探索中に利用するのは、個々の物体を正確に分類することより、「人工物が連続して現れる」「密度が変わる」という傾向である。後の精密マッピングとは目的が違う。
Argoのリアルタイム映像がなければ戦略の価値は下がる
残骸帯を追う戦略は、観測結果をその場で使えるほど強くなる。Argoは海底の映像をKnorrへリアルタイムで送り、監視員が人工物らしいものを見た直後に次の判断へ反映できた。[3][4] もし35mmフィルムだけで観測し、機体回収後に現像していたなら、残骸が増える方向を同じlowering中に追うのは難しい。
したがって、1985年の発見では「探索アルゴリズム」と「センサーアーキテクチャ」が噛み合っている。残骸帯戦略は広い空間シグネチャを利用し、Argoはそのシグネチャを時間遅れなく人間へ返す。どちらか一方だけでは効果が小さい。高性能カメラを漫然と平行測線で走らせるのではなく、観測に応じて探索をadaptiveに変えることができた。
制御工学に置き換えると、open-loop surveyからfeedback surveyへの変化と考えられる。最初に決めた測線を最後まで機械的に消化するのではなく、センサー出力に応じて「この方向をもう少し見る」「候補密度が上がったので追跡する」と入力を変える。完全自動ではなく人間判断だが、探索系としては閉ループ化している。
「巨大な船を探す方が簡単」という直感の落とし穴
巨大対象は見つけやすいという直感は、センサーの視野が十分広い場合には正しい。しかしTitanicのように探索域が非常に広く、センサーが海底近くの限られた幅しか詳細に見られない場合、問題は対象サイズより探索線との交差確率になる。
たとえば幅300mの対象を、数十キロメートル級の探索域で探す場合、測線が数百メートルずれるだけで対象を外すことがある。対して残骸帯が1km以上のスケールで広がっていれば、そのどこかへ遭遇するチャンスは増える。実際の数値はwreck siteの分布とセンサー条件で変わるため、本記事では単純な確率値を置かないが、幾何学的な利点は明確である。
さらに船体は海底地形と同じ一つの大きな反射体として見える可能性があるが、残骸帯は「自然海底には通常ない人工物が連続する」という統計的特徴を持つ。探索対象を物体の形から分布パターンへ変えることで、識別に使える情報の種類も増える。
Scorpionとの関係は「秘密任務」の一言で処理しない
1985年のTitanic発見には、米海軍任務との関係をめぐる後年の説明がある。WHOIの2025年記事は、BallardとチームがKnorrとArgoを使ってUSS Scorpionのwreckageを調べ、その経験がTitanicのdebris trail戦略に役立ったと説明する。[3] U.S. Naval History and Heritage Commandの2021年記事は、Ballardの著書に基づき、Titanic探索がThresherとScorpion調査に付随する形で認められたという物語を紹介している。[5]
ここで注意したいのは、「Titanic探索はすべて秘密任務のcover storyだった」とセンセーショナルに単純化しないことだ。WHOIの1985年発見史は、仏米共同航海を新しい深海撮像・ソナーシステムの工学試験として説明し、Titanic探索をその高注目度の対象として位置づけている。[1] 一方、後年資料では海軍潜水艦調査との具体的な関係がより詳しく語られている。
両者は必ずしも排他的ではない。研究技術の試験、海軍の調査、Titanic探索が同じ技術・船時間・人員の中で重なっていた可能性がある。本CASEでは、一次契約文書まで確認できていない範囲を断定せず、Scorpion経験がdebris trail発想に影響したという点をWHOIの後年回顧として帰属付きで扱う。
残骸帯戦略は、探索失敗時の診断も容易にする
船体一点を狙う探索で何も見つからない場合、原因は複数考えられる。位置推定が違うのか、測線を外したのか、センサーが見逃したのか、対象が地形に隠れたのかを区別しにくい。残骸帯をターゲットにすると、人工物の出現頻度という追加指標が得られる。
一定距離を走って人工物が全く増えなければ、その方向の優先度を下げられる。逆に散乱物が増えれば、仮説を強化して測線を細かくできる。探索が二値の「発見/未発見」ではなく、証拠強度の連続量になる。これは限られた船時間を次にどこへ配分するかというresource allocationに使える。
この方法の価値は、最終ターゲットの正確な位置を知らなくても動ける点にある。残骸帯という中間シグネチャを使うことで、「Titanic本体の座標を直接当てる」という難しい問題を、「人工物の分布を見つける」「分布の濃い方向を追う」という複数の簡単な問題へ分解できる。
探索アルゴリズムを工程に分けると、1985年の判断が見えやすい
残骸帯戦略を実務的な手順へ落とすと、少なくとも五つの段階に分けられる。第一に、歴史記録と前半調査から探索域を設定する。第二に、広めの測線間隔でArgoを曳航し、自然海底から外れる人工物候補を探す。第三に、候補が孤立物か連続分布かを見る。第四に、人工物密度が増えるなら進路や測線密度を変えて追跡する。第五に、ボイラーのような船固有の特徴でidentityを確認する。
この分解の利点は、「発見」という一語の中に複数の判定を入れないことにある。人工物を見つけた時点ではwreck発見候補、残骸が連続すればwreck siteへの接近、ボイラーを認識すればTitanic identityの確度上昇、主要船体を確認すればsite geometryの把握へ進む。各段階で必要な証拠レベルが異なる。
制御系にたとえるなら、最初は広域探索モード、その後は追跡モード、最後は同定モードへstate transitionしている。広域探索中と追跡中で同じ測線間隔・同じ速度を固定する必要はない。異常が出た時点で運用を変えるからこそ、残り船時間を有望地点へ集中できる。
偽陽性をどう扱うか――人工物が一個あってもTitanicとは限らない
北大西洋の海底に人工物が一個映ったからといって、それだけでTitanicとは言えない。海上交通の長い歴史を考えれば、別の沈没物、投棄物、漁具などの可能性もある。さらに低解像度映像では自然石と人工物を誤認することもあり得る。したがって、探索戦略にはfalse positiveを減らす考え方が必要になる。
残骸帯は、この問題に対して「数」と「連続性」を使える。孤立した一個より、同じ区域で複数の人工物が続く方がwreck由来である可能性は高い。さらにTitanicの設計と対応する大型ボイラーのような特徴物が現れれば、identityの証拠は一段強くなる。[1][2] これは単一特徴量で判定せず、複数特徴を積み上げる分類に近い。
重要なのは、ボイラーが見えるまでそれ以前の情報が無意味だったわけではない点である。散乱物が増えたからこそチームは画面を注視し、その方向を追った。弱い証拠を捨てず、ただし弱いまま断定もしない。探索の品質は、この証拠レベル管理に依存する。
残骸帯は、位置誤差に対するロバスト性を上げる
歴史記録から推定した沈没地点に誤差がある場合、船体一点だけをターゲットにすると、その誤差がそのまま探索失敗につながる。一方、船体周囲に広いdebris fieldが存在すれば、推定位置が多少ずれても、その外縁へ先に遭遇できる可能性がある。つまり、残骸帯を使うことは位置推定誤差に対するロバスト性を上げる。
これは、制御でいう許容領域を広げることに近い。最終目標点の許容誤差が±数十メートルしかない系より、まず±数百メートル〜キロメートル規模の中間ターゲットを検出し、そこから収束する系の方が初期誤差に強い。Titanic探索では、debris fieldがその中間ターゲットになった。
ただし、残骸帯の分布を事前に正確に知っていたわけではない。沈没・分解の仕方から「広い散乱があるはずだ」という仮説を置き、実際の映像で検証した。結果として仮説が機能したが、探索開始時点では不確実性を伴う戦略だった点も忘れてはいけない。
戦略の価値は「探索範囲を減らす」より「情報量を増やす」ことにある
残骸帯戦略はしばしば、測線を広げて速く探せる方法として説明される。それは重要だが、もう一つの価値は一回の通過から得られる情報の種類を増やすことにある。船体を直接探す場合、各測線の結果は「船体が見えた/見えない」に近い。残骸帯を探す場合は、人工物の有無、種類、密度、分布方向、増減傾向という複数の観測量を得られる。
そのため、完全に外れた測線でも「人工物密度が低い」という情報が残る。少数の残骸が現れれば「境界に近いかもしれない」という仮説が立つ。密度が上がれば追跡優先度が上がる。探索が二値判定から連続的な推定へ変わることで、次の一手を合理的に選びやすくなる。
この考え方は、現代の探索・診断でも有効である。対象の最終形だけを探すのではなく、対象に近づくほど強くなるproxy signalを探す。火災なら煙や温度勾配、ネットワーク障害ならエラー率の増加、機械故障なら振動スペクトルの変化と同じである。Titanicでは、人工物密度がproxy signalとして機能した。
発見シーケンスは「仮説更新」の連続だった
8月31日深夜から9月1日未明、Argoの映像に散乱物が現れ始めた。[2] その時点では、Titanicだと断定できるわけではない。人工物が増えることで「wreck siteに入った可能性」が上がり、特徴的なボイラーの形状が確認されることで「Titanicである」という仮説が強くなる。[1][2]
つまり、発見は一枚の画像が0から100へ確信を変えた瞬間ではない。複数の証拠が順番に追加され、仮説の信頼度が上がるプロセスだった。残骸帯戦略は、この証拠の階段を作る。最初は弱いシグナルでも、連続すれば意味が変わる。
この見方を採ると、「最初に誰が見たか」という個人クレジットと、「いつTitanicだと確認できたか」という証拠問題を分離できる。画面に最初の物体が出た時刻、チームがwreckageと判断した時刻、ボイラーでTitanicだと確信した時刻、船体主要部を確認した時刻は、同じイベントではない。
固定測線と適応探索を使い分ける
探索初期は、計画した平行測線を規則的に走る方がcoverageを管理しやすい。ところが候補が出た後まで同じパターンを続けると、重要地点を通り過ぎる可能性がある。そこで必要になるのが、固定surveyとadaptive searchの切替である。広域フェーズでは「どこを見たか」を均等に増やし、候補フェーズでは「何が見えたか」に応じて観測密度を変える。
1985年のArgo運用は完全自動のadaptive plannerではなく、人間が映像を見て判断する方式だった。それでも、リアルタイム映像によって事前計画だけに拘束されず、現場データを次の操船へ反映できた。これはSARの規則的なmowing-the-lawn surveyとは異なる強みである。前半で網羅性を確保し、後半で適応性を高めるという二段構成が、限られた船時間に適していた。
この切替にはログ管理も必要になる。計画線を外れて候補を追った場合、どこを未走査のまま残したかを把握していなければ、候補が外れだった時に探索全体へ戻れない。したがって適応探索は「自由に動く」ことではなく、coverage管理を維持しながら局所的に優先度を変える運用である。
探索戦略としての本質は、センサーより上位にある
同じArgoを使っても、何を探すかの定義が違えば結果は変わる。センサーが取得できるのは物理量であり、それを探索対象へ変換するのは戦略側である。カメラは画素を返し、ソナーは反射を返す。それを「船体」「残骸」「残骸密度」「方向」と解釈し、航路へ反映する層が必要になる。
この階層は、現在の自動検査にも通じる。センサー性能を上げるだけでは検出率は最大化できない。異常の定義、探索順序、再確認条件、しきい値、優先度付けを含む上位ロジックが必要である。1985年のTitanic探索では、その上位ロジックの一つがdebris trailだった。
また、残骸帯戦略は「見つけた後」にも役立つ。船体の周囲に散らばる物体分布を追うことは、wreck siteの構造を理解する入口になる。ただし1985年の発見航海で得られた情報と、1986年Alvin/Jason Jr.、さらに後年の精密マッピングで得られた情報を混同してはいけない。1985年はまず探索と初期記録の年である。
何が「決め手」だったのかを一つに絞らない
「Titanic発見の決め手は何か」と問われると、Argo、残骸帯戦略、ボイラー、フランス側SAR、Scorpion経験など複数の答えが出る。これは矛盾ではない。それぞれが異なる層の条件だからである。
SARは探索空間を削った。Argoはリアルタイム観測を可能にした。残骸帯戦略は探索シグネチャを広げた。24時間監視は観測機会を増やした。ボイラーはTitanicとの同定を強めた。仏米共同チームは人員・技術・船を連続させた。これらを一つの因果鎖として見ると、発見を単一の英雄的アイデアへ縮めずに説明できる。
次の記事では、その因果鎖が実際の夜にどう展開したかを見る。最初の散乱物、人工物の連続、ボイラーの確認、そして船体への到達を、分単位の断定を避けながら証拠の順序として再構成する。
残骸帯探索は「対象の形」ではなく「壊れ方」を利用した
この戦略の強みは、船体そのものを直接検出する必要がない点にある。沈没・着底の過程で生じた人工物が周辺へ散れば、それぞれは小さくても、連続して現れることでwreckへ向かう確率的な手掛かりになる。[1][3]
つまり探索対象を「Titanicという一個の船体」から「Titanic由来の物体が作る空間パターン」へ拡張したことになる。これは単なる幸運ではなく、何をsignalとして扱うかを変更した設計判断だった。後年WHOIがScorpion調査経験との関係を説明しているのも、このdebris trailを探索シグネチャとして読む発想についてである。[3]
FACT CHECK|出典・参考資料
- Woods Hole Oceanographic Institution, “1985 discovery of RMS Titanic.” https://www.whoi.edu/ocean-learning-hub/ocean-topics/ocean-human-lives/underwater-archaeology/rms-titanic/1985-discovery-of-rms-titanic/
- NOAA National Marine Sanctuaries, “Previous Missions to Titanic.” https://sanctuaries.noaa.gov/maritime/titanic/past_expeditions.html
- Woods Hole Oceanographic Institution, “Forty years after the Titanic discovery, Woods Hole Oceanographic Institution continues to advance ocean research and exploration,” 2025-08-08. https://www.whoi.edu/press-room/news-release/titanic-40th/
- Woods Hole Oceanographic Institution / Oceanus, “The Quest to Map Titanic,” 2012. https://www.whoi.edu/oceanus/feature/the-quest-to-map-titanic/
- Naval History and Heritage Command, “Navy History Matters,” 2021-09-28. https://www.history.navy.mil/news-and-events/news/2021/nhm-092821.html
RCF検証ノート
残骸帯を探し、そのtrailをwreckへ追う方法はWHOIとNOAA双方の公式資料で確認した。Scorpionの残骸帯経験がTitanic探索へ影響したという説明はWHOI 2025回顧に基づき、U.S. Naval History and Heritage Commandの後年記事を補助資料とした。ただし海軍契約の一次文書を本記事では確認していないため、「秘密任務のcover storyだった」という断定的表現は採用していない。測線間隔や検出確率の説明は探索原理を示すための工学的説明であり、1985年の未確認数値を推測していない。
最終確認:2026年9月20日