
1985年9月1日のタイタニック号発見は、73年間行方が分からなかった著名な沈没船を特定した出来事として記憶されている。しかし技術史として見ると、より重要な問いが残る。発見に使われたArgoとその運用思想は、その後の深海探査に何を残したのかという問いである。
1985年の航海でArgoは、海底近くを曳航されながら映像とソナー情報を船上へ送り、研究者がリアルタイムに判断を更新できることを実証した。[1][2] 発見後、チームは残された航海時間でwreckを撮影し、翌1986年には有人潜水艇Alvinと小型遠隔機Jason Jr.を使って、より近距離から船体を観察した。[3] つまり1985年は「広域探索」、1986年は「近接観察」へと役割が変わっている。
この二年間を連続して見ると、現代の深海調査で一般的な、広域に探す装置と、対象へ接近して詳しく調べる装置を組み合わせる階層型の探査が見えてくる。ただし、Titanic一件だけが現代ROV・AUV技術を生んだと単純化するのは正しくない。Argo/Jason計画はTitanic以前から開発されており、発見後も科学調査へ使われた。[2] Titanicはその能力を世界に示した重要な実証例の一つだった、と位置付けるのが妥当である。
発見は「終点」ではなく、次の観測設計の始点だった
1985年の捜索目標は、まずwreckの所在を突き止めることだった。海面から約3,800m下にある対象を、限られた船時間の中で見つける必要があったため、Argoは海底上空を広く移動し、画面に現れる人工物や残骸の変化を追う探索機として使われた。[1][4]
9月1日にボイラーなどが確認されると、作業目的は変わる。WHOIの1985年記録では、チームはその後の約4日間、ArgoとANGUSを使ってwreck siteを記録した。[1] 「あるか、ないか」を探す段階から、「どのような状態で、どの範囲に、何が存在するか」を記録する段階へ移ったのである。
この切替は深海調査では本質的である。探索用の最適な航走パターンと、対象を詳しく観察するための動きは同じではない。広い範囲を一定間隔で走査する作業ではcoverageが重要だが、対象発見後は位置関係、視点、照明、撮影距離、重複観測が重要になる。装置の能力だけでなく、ミッション中に観測戦略を切り替えられることが調査品質を左右する。
Titanic発見は、リアルタイム映像によってその切替を船上で行える価値を示した。フィルムを回収して現像するまで結果を待つ方式では、同じ航海中に「今見えたものを追う」という判断が難しい。Argoはその時間差を縮めた。[2][5]
Argoの最大の変化は「海底をその場で見ながら考える」こと
WHOIの技術資料によると、Argoは約6,000mまでの深度を想定した深海曳航システムで、カメラとソナーを搭載し、母船へ映像を送ることができた。[2] Titanic wreckは約3,800mの深海にあり、従来の有人潜水艇だけで広範囲を探索するには効率上の制約が大きかった。
Argoの意味は、単に「カメラを深く下ろせた」ことではない。海底近くの視点を船上の研究者へ連続的に戻し、観測と判断を一つのループへつないだことである。操船・曳航・映像監視・位置推定を組み合わせ、画面上の変化を見ながら次の行動を決める。このループは、今日のROV運用にも通じる基本形である。
もちろん、Argoそのものは自由に泳ぐROVではなく、母船からケーブルで曳航されるvehicleだった。船の運動、ケーブル長、潮流、海底地形による遅れがあり、画面上で右へ行きたいと思っても直ちに機体が右へ動くわけではない。したがって、1985年の成功を「現代ROVと同じものが完成した」と読むべきではない。
重要なのは、人間を3,800mへ降ろさなくても、深海の視覚情報をリアルタイムに取得し、船上から探索判断を行えるという運用モデルが実地で成果を上げたことである。[1][2] これは深海探索の安全性、滞在時間、探索面積、機器設計の考え方を変える方向性を示した。
ANGUSは「リアルタイム」と別の価値を持っていた
1985年のTitanic調査ではArgoだけでなくANGUSも使われた。WHOI資料ではANGUSは35mmカメラを備えた深海撮影装置で、海底を高品質な静止写真として記録する役割を持っていた。[2]
ここには、現在でも続くセンサーの役割分担がある。リアルタイム映像は判断速度に強いが、当時の映像品質には限界がある。高解像度写真は即時性では劣っても、後から構造物や細部を検討する記録として価値が高い。探索と記録では、必要な画質・視野・時間特性が異なる。
Titanic発見後の4日間にArgoとANGUSの両方が使われたことは、単一センサーですべてを解決する設計ではなかったことを示す。[1] 「見つける」「追う」「位置を把握する」「細部を残す」という目的ごとに装置を組み合わせる。後世の海洋調査でも、ソナー、光学カメラ、マルチビーム、サイドスキャン、ROV、AUVなどを一つのセンサーだけで置き換えない理由は同じである。
CASE085でArgoを主役として扱いすぎないのはこのためでもある。Argoは発見の最終局面で決定的だったが、前段にはSAR、発見後にはANGUS、翌年にはAlvinとJason Jr.がある。成果は装置単体ではなく、複数の観測レイヤーの連鎖として見る必要がある。
発見から数か月後、ArgoはTitanic以外の科学調査へ向かった
WHOIの1985年発見史には、Titanic航海の後、Argoが同年12月にEast Pacific Riseの調査へ投入されたことが記されている。[1] これはArgoが「Titanicを探すためだけの特殊装置」ではなかったことを端的に示す。
Titanicのような歴史的wreckと、中央海嶺の地質・熱水活動を調べる海洋科学では対象が大きく異なる。それでも必要な基盤技術には共通点がある。深海へセンサーを下ろし、海底近くを安定して移動させ、位置と映像を関連付け、長時間の観測を継続する能力である。
研究開発の価値を評価するとき、一度の華々しい成功だけを見ると判断を誤る。汎用的なplatformは、対象を変えても再利用できる。ArgoがTitanic発見後に別の科学missionへ移った事実は、1985年の成果がメディア上の一事件で終わらなかったことを示す。[1][2]
逆に、Titanic発見の知名度が高すぎるため、Argoを「沈没船探索機」とだけ理解すると技術の用途を狭く見積もることになる。開発側にとって重要なのは、極深海で遠隔観測を成立させるsystem architectureそのものだった。
1986年――AlvinとJason Jr.で「見る距離」が変わった
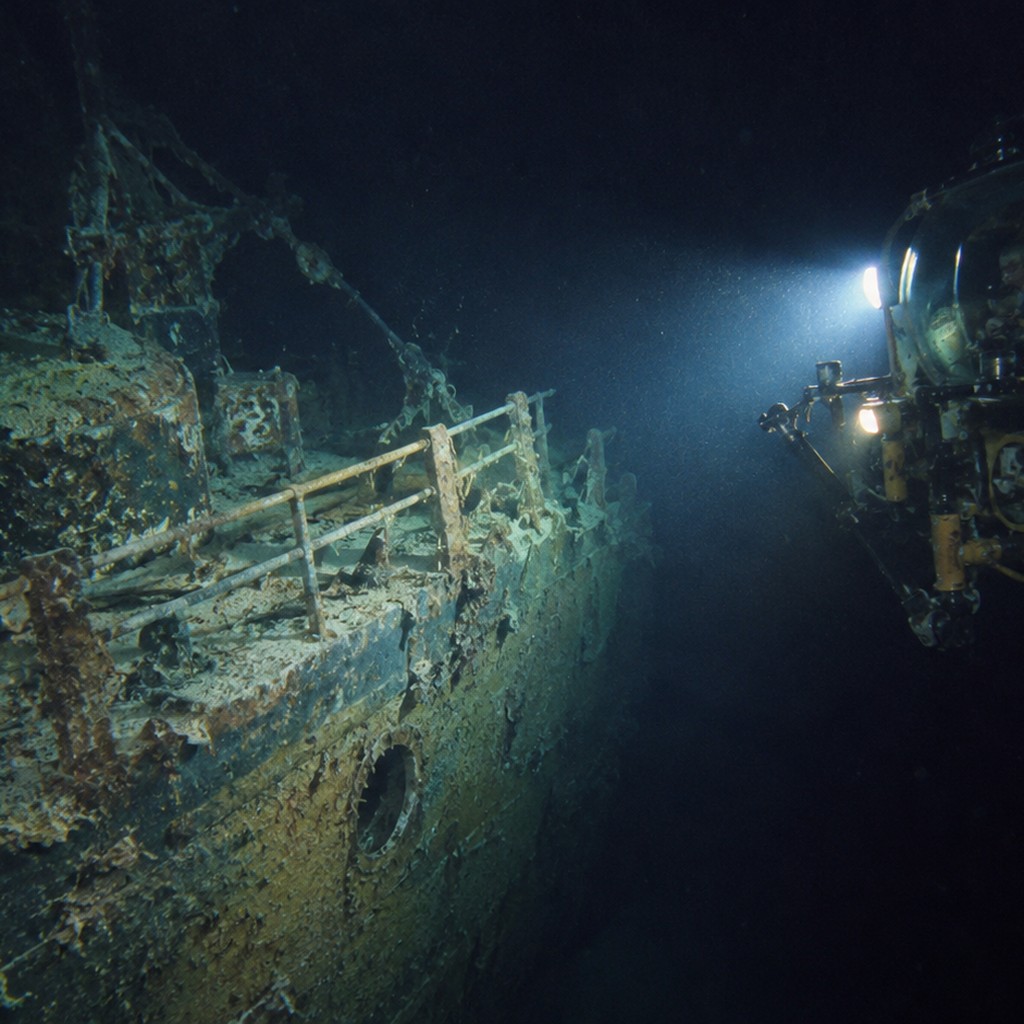
翌1986年、WHOIチームはTitanicへ戻った。WHOIの記録では、有人潜水艇Alvinを使って12回の潜航を実施し、Jason Jr.と呼ばれる小型遠隔機を組み合わせてwreckを観察した。[3]
この再訪は、1985年の再演ではない。Argoでwreckの所在と大まかな構成を把握した後だったため、目的はより近距離の調査へ移った。Alvinは研究者を深海へ運び、Jason Jr.はAlvinから展開され、有人潜水艇そのものが入りにくい場所へカメラを近づけることができた。[3]
1985年のArgoが「母船から遠隔で広く見る」装置だったのに対し、1986年のJason Jr.は「有人platformからさらに先へカメラを延ばす」装置だった。この違いは、遠隔機器が有人潜水をただ置き換えるのではなく、有人・無人を組み合わせて観測範囲を拡張する考え方を示す。
WHOIの技術史では、ArgoとJasonの開発はもともと連続した構想として説明されている。[2] 広域捜索と精密観察を別のvehicleへ分担させる発想は、1985年と1986年のTitanic航海で非常に分かりやすい形になった。
「広域探索→位置確定→近接観察」という階層が見える
二年間を工程として並べると、Titanic調査は次のような構造になる。
第一段階ではLe SuroîtのSARで広い海底を音響的に走査する。第二段階ではKnorrとArgoで残骸帯を追い、光学映像とソナーを使ってwreckの位置を特定する。発見後はArgoとANGUSでwreck siteを記録する。翌年はAlvinとJason Jr.で対象へ接近し、より詳細な視覚調査を行う。[1][2][3]
この構造は、現代の探索でも合理的である。最初から高解像度・近距離のセンサーだけを使うと、調査面積が大きい場合に時間が足りない。逆に広域センサーだけでは、見つけた異常が何であるかを詳しく確認できない。したがって、面積を稼ぐセンサーと、解像度を稼ぐセンサーを段階的に切り替える。
Titanicの事例は、この一般原則を具体的に示す。しかも各段階で装置が異なり、データの性質も異なるため、前段の結果を次段へ渡す情報設計が重要になる。1985年のSARの走査範囲、Argoの航跡、wreck位置、撮影記録が、次の潜航計画へ接続される。
ここから「Titanicが現代海洋探査のすべてを発明した」と結論する必要はない。むしろ、複数技術が発達していた1980年代に、実際の難しい対象で階層型探索が機能した代表例として理解する方が正確である。
リアルタイム映像は、センサーではなく意思決定の速度を変えた
Argoの映像が重要だった理由を、カメラ性能だけで説明すると不十分である。真の変化は、データ取得と意思決定の時間差が縮まったことにある。[2][5]
深海調査では船時間が極めて高価で、天候や機器故障による損失も大きい。ある航走で得た画像を数時間・数日後にしか確認できなければ、その時点で同じ位置へ戻るコストが発生する。リアルタイムなら、異常を見た瞬間に速度を変え、航路を調整し、再通過し、別センサーを投入する判断ができる。
これは制御系でいえば、観測値がfeedback loopへ入るまでの遅延を小さくすることに近い。センサーが高性能でも、feedbackが遅ければ運用はopen-loopに近づく。Argoは海底映像を人間の判断loopへ直接入れたことで、探索をより閉ループ的にした。
ただし、人が画面を見るだけで位置精度が自動的に高くなるわけではない。曳航体の位置推定、母船位置、ケーブル形状、航法装置、海底地形を統合する必要がある。1985年の成功は映像単体ではなく、船上system全体の運用成果である。[2]
Jason Jr.は「人を危険から完全に外す」技術ではなく、到達範囲を伸ばした
ロボット探査の歴史を語ると、「有人潜水艇から無人機へ」という単純な置換の物語になりやすい。しかし1986年のTitanicでは、AlvinとJason Jr.は競合ではなく組合せだった。[3]
Alvinが母機としてwreck近くまで人を運び、Jason Jr.がそこから展開される。研究者は有人艇の安全性と直接観察能力を保ちながら、小型機を船体近くへ送り込める。これにより、有人艇そのものを狭い構造へ近づけるリスクを減らしつつ、視点を対象へ寄せることができた。
この構成は「ロボットが人間を排除する」のではなく、「ロボットが人間の感覚器官と到達範囲を拡張する」という考え方である。深海では通信帯域、電力、航法、故障対応に制約があるため、完全自律・完全遠隔のどちらか一択ではない。missionごとに人間をどこへ置くかを設計する。
Titanicの1986年再訪は、その設計思想を一般社会にも分かりやすく見せた。遠隔カメラがwreckへ接近する映像は、深海ロボットが「探索の目」として機能することを可視化した。[3][6]
1985年と1986年を混同すると、技術進化が見えなくなる
Titanicの映像は後年何度も再利用されるため、どの画像が1985年Argo航海で、どれが1986年Alvin/Jason Jr.航海なのか分かりにくくなりやすい。CASE085ではこの二つを分離する。
1985年は発見年である。最初の映像、ボイラー、wreck siteの初期記録、Argo/ANGUSが中心になる。[1] 1986年は詳細再訪で、AlvinとJason Jr.による近接観察が中心になる。[3] 画像の鮮明さや船体への接近度だけで年代を推測せず、アーカイブのcaptionとmission記録で確認する必要がある。
この分離は歴史的正確性だけでなく、技術評価にも重要である。「発見時に内部まで詳しく調べた」と誤解すると、Argoの役割を過大評価し、翌年の技術的前進を見落とす。反対に1986年の映像を1985年のものとして扱えば、発見時点の観測限界が消えてしまう。
発見は一瞬のイベントでも、調査は複数年のsystem developmentである。1985年と1986年を別レイヤーとして扱うことで、探索からinspectionへmissionが発展したことが見える。
Titanicの知名度は、深海技術を社会へ見せる「実証デモ」にもなった
深海ロボット技術は、海洋工学の専門分野だけで発展していても一般には見えにくい。Titanicは世界的に知られた歴史対象だったため、その発見映像はArgo/Jason系技術の能力を非常に強い形で社会へ示した。
ただし、知名度と技術的因果を混同しないことが重要である。Titanicが有名だったからArgo/Jason研究がゼロから始まったわけではない。WHOI資料は、これらが深海探索技術の研究開発として進められていたことを示す。[2] 一方でTitanicの成功が、遠隔深海探査の可能性を研究機関外へ可視化したことは否定しにくい。
研究開発では、難しい実対象で性能を示すdemonstrationが次の理解・支援・応用につながることがある。Titanicは「深度」「広域探索」「歴史的対象」「強い社会関心」という条件が重なり、そのdemonstration効果が大きかった。
それでも、本CASEでは「Titanic発見がその後のすべての深海ロボット開発を加速した」といった定量化できない因果表現は避ける。確認できるのは、Argo/Jason計画がTitanicで成果を示し、その前後にも別missionへ展開され、1986年には異なる構成で再訪が行われたことである。[1][2][3]
技術遺産は「一台の名機」よりsystem architectureにある
Argoは歴史的装置だが、1985年の成功を装置名だけで記憶すると、再現可能な設計原則を見失う。重要だったのは、深海カメラ、ソナー、長い曳航ケーブル、母船、航法、24時間当直、映像監視、データ解釈を一つのsystemとして統合したことだった。
さらに前段のSAR、記録用ANGUS、翌年のAlvin/Jason Jr.まで含めれば、「一台ですべてを行う」設計ではなく、広域探索・識別・記録・近接観察を異なるplatformへ分担するarchitectureが見える。
この考え方は保守性にもつながる。あるセンサーが故障した場合に全missionが失われるのか、別の観測手段で継続できるのか。探索phaseとinspection phaseを分けることで、必要な装置を入れ替えられる。海底調査のように再訪コストが高い仕事では、冗長性と役割分離が重要になる。
1985年のTitanic探索を現代的に読む価値は、このsystem-levelの発想にある。センサー単体のスペックではなく、「どの情報を、どの深度で、どの範囲から、何秒・何分の遅延で、人間へ返すか」という設計問題が成果を決めた。
現代のAUV・ROVへ一直線につなげない
1980年代のArgo/Jasonから、今日の高性能ROVや自律型AUVへ技術が発展してきたことは大きな流れとして理解できる。しかし、系譜を一本の直線にして「Argoが現代AUVを生んだ」と書くのは過剰である。海軍、大学、研究機関、民間企業で並行して多くの技術開発が進んでいたからである。
Argoは曳航体であり、AUVのように完全自律航行するvehicleではない。Jason Jr.も現代の大型work-class ROVとは能力も運用形態も異なる。比較するときは、形状ではなく機能を分解する必要がある。
それでも、遠隔映像、母船からの運用、有人潜水を補完する小型vehicle、複数センサーを組み合わせる探査という考え方は、後世の海洋ロボティクスと共有される。[2][3] Titanic航海は、これらの要素が実海域でどう統合されるかを示した歴史的ケースとして価値がある。
技術史で重要なのは「最初だったか」という一語より、どの問題に対してどの構成が機能し、次に何が改善されたかを見ることである。
1986年再訪が示した「発見と理解は別工程」という原則
1985年にwreckを発見しても、それだけでTitanicの状態を理解したことにはならない。位置を特定することと、構造を記録し、劣化状態や周辺物を観察することは別工程である。1986年に再訪した理由は、この差にある。[3]
探索missionではfalse negativeを減らし、広い面積を効率よく走査することが重視される。inspection missionでは、対象へ安全に接近し、繰り返し観測し、細部を高品質に記録することが重視される。要求仕様が違うため、最適なplatformも違う。
この区別は、wreck探索に限らず、海底火山、熱水噴出孔、沈没航空機、地質構造の調査にも通じる。まず異常を見つけ、その後に確認し、必要ならサンプル取得や長期観測へ進む。Titanicは、その典型的なworkflowを一般の目にも見える形で示した。
また、一回のmissionですべてを終えようとしないことも重要である。1985年の目的と船時間の制約の中で得られた情報を固定し、次のmissionで観測解像度を上げる。これは安全性・コスト・データ品質のバランスを取る段階設計でもある。
地図化と位置情報の価値も増した
wreckの写真が有名になりやすい一方、調査を継続するには「どこで撮ったか」という位置情報が不可欠である。WHOIのTitanic mapping資料は、1985年以降の調査でwreck siteの構造を位置関係として理解していく重要性を示している。[5]
写真一枚だけでは、bowから何m離れた地点か、debris fieldのどの部分か、翌年同じ場所へ戻れるかが分からない。したがって深海探査では、画像・ソナー・航跡・時刻・vehicle positionを関連付けるdata managementが観測そのものと同じくらい重要になる。
1985年の発見方法も、単に画面にボイラーが映ったから終わりではない。残骸を追った航路と、wreck siteの位置を記録し、再訪可能な座標系へ落とし込む必要があった。発見を科学的データへ変えるのは、この後処理と位置管理である。
後年のより高精度なmapping技術を1985年へ遡及させるべきではないが、「映像を地理空間情報として扱う」必要性は当時から存在していた。これはArgoの遺産をカメラ性能だけでは評価できない理由の一つである。
技術的成功と歴史・倫理上の課題は分けて評価する
Titanicは多数の死者を伴う海難現場であり、単なる技術試験場ではない。1985年の発見後、wreckへのアクセス、撮影、回収、保存をめぐる議論が長く続いた。しかし本記事の範囲は、1985〜86年の探査技術とその直接的な運用変化に限定する。
後年のsalvage権、国際協定、観光潜航、wreckの劣化、2023年のTitan事故まで一つの記事へ入れると、「技術遺産」という主題が別の法制度・安全問題へ拡散するためである。それらは重要だが、1985年発見技術の評価とは別CASEまたは別記事で扱うべきテーマである。
ここでの結論は、wreckへ行ける技術が発達したこと自体を無条件に肯定することでもない。到達能力が上がるほど、何のために接近し、何を記録し、何を持ち帰らないかという運用ルールの重要性も上がる。技術能力と利用判断は別レイヤーとして評価する必要がある。
何が「Argoの遺産」なのか
Argoの遺産を一つに絞るなら、深海の目を船上へ引き上げ、発見・判断・再計画を同じ航海中に回す運用を実証したことだと整理できる。[1][2]
その上で、1985〜86年の連続した成果には少なくとも四つの意味がある。
第一に、約3,800mの深海を人が直接降りなくても広域探索できたこと。第二に、リアルタイム映像で人間の判断loopを短くできたこと。第三に、SAR、Argo、ANGUS、Alvin、Jason Jr.のように、異なる観測手段を階層的に組み合わせられたこと。第四に、一度の有名な発見で終わらず、Argo/Jason系技術が他の科学missionへ展開されたことである。[1][2][3]
これらは「Titanicだけの技術」ではない。むしろTitanicという非常に難しく、社会的にも注目された対象が、当時進んでいた深海探査技術の能力と課題を一度に可視化した。
結論――Titanic発見の本当の技術史は、翌年まで見ると分かる
1985年9月1日は発見の日だが、深海探査技術史としては途中のcheckpointである。Le Suroît/SARによる広域音響探索、Knorr/Argoによる残骸帯追跡、Argo/ANGUSによる発見後記録、1986年のAlvin/Jason Jr.による近接観察へ、missionは段階的に深くなった。[1][2][3]
この流れから見えるのは、一台の万能機ではなく、目的に応じて観測レイヤーを切り替えるsystem designである。広域探索には広域探索の道具、識別には映像、精密観察には接近できるplatformが必要になる。そしてリアルタイム情報があるほど、人間は航海中に次の一手を修正できる。
Titanicの発見が深海ロボティクスの唯一の起点だったわけではない。それでも、Argo/Jason計画が実海域で成果を示し、その直後から別の科学調査と1986年再訪へ接続した事実は、1985年が深海遠隔観測の重要な実証点だったことを示す。[1][2][3]
CASE085を通して見るべき核心は、73年間見つからなかった船が偶然画面に現れたことではない。探索空間を減らし、海底近くへセンサーを送り、リアルタイムに人間が判断し、残骸帯という弱い手掛かりを追い、発見後は別の観測レイヤーへ移る――その一連の設計が成功したことである。
FACT CHECK|出典・参考資料
- Woods Hole Oceanographic Institution, “1985 discovery of RMS Titanic.” https://www.whoi.edu/ocean-learning-hub/ocean-topics/ocean-human-lives/underwater-archaeology/rms-titanic/1985-discovery-of-rms-titanic/
- Woods Hole Oceanographic Institution, “Ships and technology used during the Titanic expeditions.” https://www.whoi.edu/ocean-learning-hub/ocean-topics/ocean-human-lives/underwater-archaeology/rms-titanic/ships-technology/
- Woods Hole Oceanographic Institution, “1986 return to the RMS Titanic.” https://www.whoi.edu/ocean-learning-hub/ocean-topics/ocean-human-lives/underwater-archaeology/rms-titanic/1986-return-to-the-rms-titanic/
- Woods Hole Oceanographic Institution, “Forty years after the Titanic discovery, Woods Hole Oceanographic Institution continues to advance ocean research and exploration,” 2025-08-08. https://www.whoi.edu/press-room/news-release/titanic-40th/
- Woods Hole Oceanographic Institution, Oceanus, “The Quest to Map Titanic.” https://www.whoi.edu/oceanus/feature/the-quest-to-map-titanic/
- Woods Hole Oceanographic Institution, “Rare video footage of RMS Titanic from 1986 expedition.” https://www.whoi.edu/press-room/news-release/woods-hole-oceanographic-institution-releases-rare-video-footage-from-the-first-submersible-dives-to-rms-titanic/
RCF検証ノート
1985年のArgo/ANGUS運用と発見後約4日間の記録はWHOIの1985年発見史、装置仕様と開発文脈はWHOI技術資料、1986年のAlvin/Jason Jr.再訪はWHOIの1986年公式ページを基準にした。Argoから現代ROV/AUVへの影響は、単一の直接系譜として断定せず、リアルタイム遠隔観測、有人・無人の役割分担、階層型探索という機能上の連続性として記述した。1985年と1986年の映像・装置を混同せず、後年のsalvage、法制度、wreck劣化、Titan事故は本記事のscope外とした。
最終確認:2026年9月20日