
Introduction
はやぶさの推進方式を「燃費のよいイオンエンジン」と説明するだけでは、なぜこの方式で小惑星往復が成立したのかは分からない。イオンエンジンは、化学ロケットに比べて推力が非常に小さい。その代わり、少量の推進剤を非常に高速で噴射できるため、時間をかければ大きな速度変化を得られる。はやぶさはこの特性を、地球スイングバイと組み合わせて使った。〔SRC001・SRC002〕
重要なのは、イオンエンジン単体の性能ではなく、太陽電池、姿勢制御、航法、運用時間、地球の重力を含めた軌道設計である。はやぶさは2003年5月に打ち上げられ、2004年5月に地球へ再接近してスイングバイを行い、その後2005年9月にイトカワへ到着した。〔SRC002〕 この経路は「一度地球から出たのに、なぜまた地球へ戻るのか」という直感に反する動きを含むが、電気推進を使う探査機の設計を理解する上で核心になる。
CASE BRIEFING
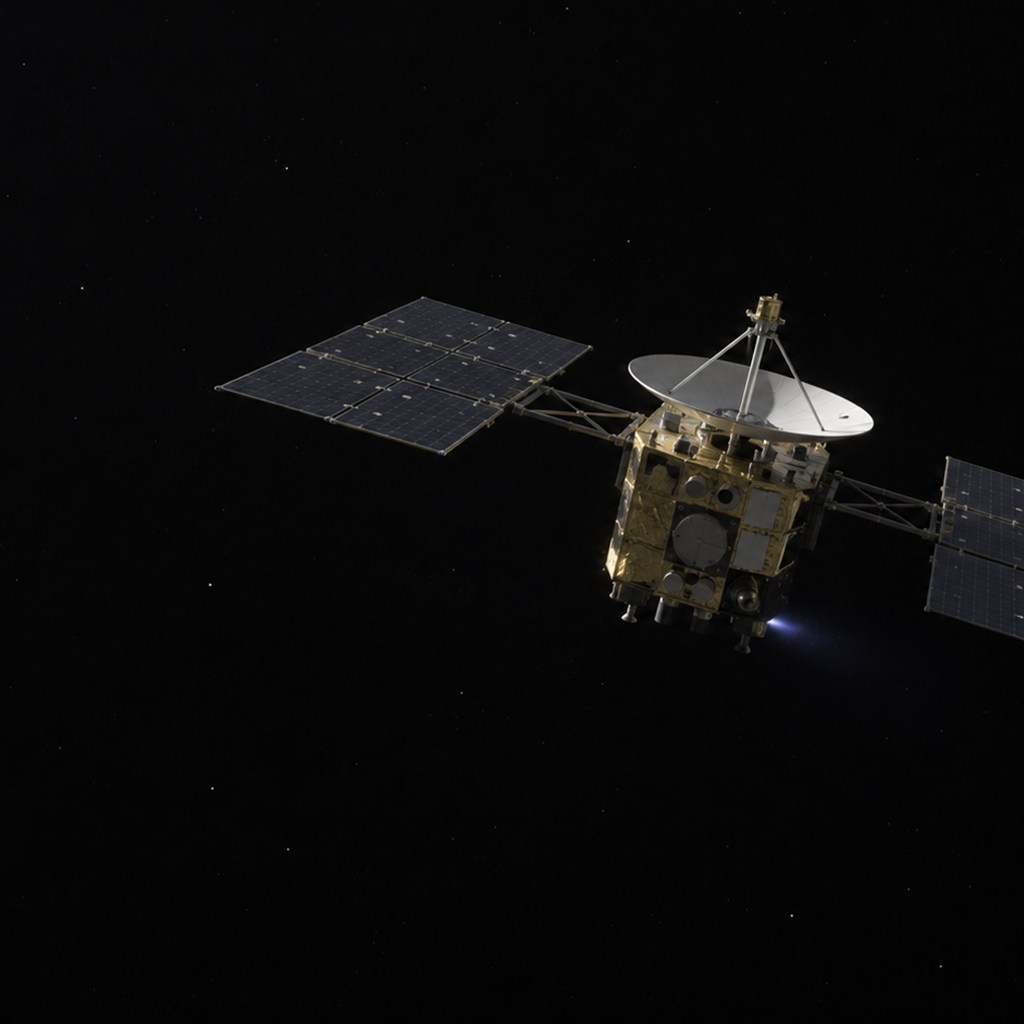
はやぶさの主推進系はキセノンを作動流体とするイオンエンジンである。公式ミッション説明では、イオンエンジンを主推進機関として惑星間航行に使うこと自体が主要な技術実証項目に数えられている。〔SRC001〕
化学推進と比較すると、イオン推進は「大きな力を短く出す」のではなく、「小さな力を長く出す」方式である。この差が、軌道設計、故障モード、冗長性、帰還時の運用にまで連鎖する。
THE QUESTION
低推力のイオンエンジンで、なぜ約510kgのはやぶさはイトカワまで到達できたのか。
答えは、高比推力によって速度増分を長時間積み上げ、地球スイングバイで軌道エネルギーと方向を調整し、航行全体を一つの連続制御問題として設計したからである。
1. 「推力が小さい」と「使えない」は同じではない
宇宙機の推進を考えるとき、地上の自動車のように瞬間的な加速度だけを見てはいけない。宇宙空間では空気抵抗がほぼなく、エンジンを停止しても慣性で飛び続ける。したがって、推力が小さくても長時間連続して作用させれば、速度は少しずつ変化する。
イオンエンジンは、キセノンをイオン化し、電界で加速して高速に噴射する。噴射速度が高いため、同じ推進剤質量から得られる速度変化を大きくできる。これは比推力が高いということであり、限られた質量で長い惑星間飛行を行う探査機には有利である。
一方、推力が小さいため、数分の噴射で軌道を大きく変えることはできない。必要な速度変化は、何日、何週間、場合によっては何か月も運転して蓄積する。したがって、推進機の寿命、電源供給、太陽との位置関係、姿勢制御、通信運用を一体で管理する必要がある。これは化学スラスタの「必要な瞬間に点火する」運用とは性格が異なる。
2. 電気推進は電源システムでもある
イオンエンジンのエネルギー源は、推進剤そのものの化学反応ではなく電力である。はやぶさでは太陽電池が発電し、その電力を使ってキセノンをイオン化・加速する。つまり推進能力は、太陽電池の発電条件と不可分になる。
太陽から離れれば一般に利用できる太陽光は弱くなる。機体姿勢が悪ければ太陽電池へ十分に光を当てられない。姿勢制御に問題が起きれば、単に通信アンテナが地球を向かないだけでなく、発電や推進系運転にも影響する。2005年末の姿勢喪失で電力・熱・通信が連鎖して悪化したのは、この結合の表れである。〔SRC007〕
したがって、はやぶさの推進系を理解するときは、エンジンだけを独立機器として見るべきではない。太陽電池、電力変換器、イオン源、中和器、キセノン供給、姿勢、熱、ソフトウェアが一つの機能チェーンになっている。
3. イオン源と中和器
2009年の帰還危機を理解するためにも、イオンエンジンの二つの主要要素を押さえておく必要がある。一つは正に帯電したキセノンイオンを作って加速するイオン源、もう一つは電子を放出して噴射流を電気的に中和する中和器である。〔SRC010〕
もし正イオンだけを放出し続ければ、探査機本体側には負の電荷が蓄積する。その結果、せっかく加速した正イオンが静電気力で探査機へ引き戻される方向に働き、安定した推進が成立しない。したがってイオン源が生きていても、中和器が機能しなければ一組のエンジンとしては使えない。
この「機能を二分して考える」ことが、2009年のクロス運転につながる。エンジンAはイオン源側の状態が悪かった一方、中和器は比較的健全だった。エンジンBは逆にイオン源を使えるが中和器が劣化していた。そこでAの中和器とBのイオン源を組み合わせた。〔SRC009・SRC010〕 この話はArticle 07で詳述するが、往路の時点から推進系をサブシステム単位で理解しておくと、その復旧の意味が見える。
4. 2003年の打上げから、すぐイトカワへ直行したわけではない
はやぶさは2003年5月9日にM-V-5で打ち上げられた。〔SRC001・SRC002〕 しかし、ロケットがそのままイトカワへの最終速度を与えたわけではない。打上げ後、はやぶさは太陽周回軌道へ入り、イオンエンジンで軌道を調整しながら約1年後に地球へ再接近した。
2004年5月の地球スイングバイでは、地球重力を利用して飛行方向と太陽周回軌道を変える。はやぶさは、それまでイオンエンジンで形成してきた軌道と地球スイングバイを組み合わせてイトカワへの経路を成立させた。ISASのミッションシナリオは2004年5月の地球スイングバイを記録し、「電気推進によるスウィングバイ」を世界初の達成項目としている。〔SRC002〕
スイングバイは「地球の重力で無料加速する魔法」ではない。惑星と探査機の相対運動を利用して、探査機の太陽基準の速度ベクトルを変える操作である。目的天体の軌道へ近づくために、どの時刻に、どの方向から地球へ接近するかが重要になる。したがって、その前段でイオンエンジンを使って地球再遭遇条件を作ることに意味がある。
5. EDVEGAの設計思想
はやぶさの軌道方式は一般にEDVEGA(Electric Delta-V Earth Gravity Assist)と呼ばれる。名称のとおり、電気推進で速度変化を積み上げ、地球重力アシストと組み合わせる考え方である。
ここでの本質は、低推力推進の弱点を別の物理現象で補うことではなく、低推力推進に適した時間軸へミッション全体を再設計することにある。化学推進なら大きな速度変化を短時間で作れるが、そのためには多くの推進剤が必要になる。電気推進では推進剤量を抑えられる代わりに、時間を支払う。EDVEGAは、その時間の中で地球再遭遇を組み込み、軌道変換効率を高める。
この考え方は、単純な「燃費の良さ」より重要である。宇宙機の資源は推進剤だけではない。時間が延びれば、機器寿命、放射線、熱サイクル、運用要員、通信局利用時間などのコストが増える。電気推進は推進剤を節約する代わりに、長期信頼性を要求する。はやぶさはそのトレードオフを実地で検証した。
6. 長時間運転だからこそ故障の蓄積が問題になる
イオンエンジンは、短い点火を数回行うだけの装置ではない。長い巡航で使うため、部品の劣化が積み重なる。特に中和器は長期運転で性能劣化が問題になり得る。はやぶさでは複数のイオンエンジンを搭載し、状態に応じて使い分けたが、2009年には帰還に必要な推進余力が危ぶまれる段階まで故障が進んだ。〔SRC009・SRC010〕
ここから、冗長性の考え方が見える。同じ機能を持つユニットを複数搭載するだけなら、各ユニットが完全に独立している方が分かりやすい。しかし、はやぶさの最終的な救済策では、異なるユニットの一部機能を組み合わせることができた。つまり冗長性は「Aが壊れたらBへ丸ごと切り替える」だけではなく、「Aの生きた部位とBの生きた部位を再構成する」という形でも成立した。
もちろん、これは一般にどんな装置でも部品をつなぎ替えればよいという意味ではない。電気的な接続経路、保護回路、制御ソフト、電源条件、熱条件が事前に許容していなければ実行できない。Article 07では、バイパスダイオードという具体的な設計要素まで掘り下げる。
7. イトカワ到着は「軌道投入」と少し違う
惑星探査では「到着」と聞くと、惑星周回軌道へ入るために大きな逆噴射を行うイメージがある。しかし、イトカワは非常に小さく重力も弱い。はやぶさは小惑星の強い重力に捕獲されて周回するのではなく、太陽周回軌道上でイトカワと速度を合わせ、相対的に近傍へ留まる運用を行った。
2005年9月12日には約20kmの位置へ到達し、その後さらに約7kmのホームポジションへ移動した。〔SRC003〕 ここでは、地球からの電波測距、ドップラー、光学航法、レーザ高度計などを組み合わせ、イトカワとの相対位置・速度を推定する必要がある。大きな天体なら重力が軌道を拘束してくれるが、小天体近傍ではその「拘束」が弱い。わずかな速度誤差でも相対位置が変わりやすく、推進・航法・姿勢制御を細かく連携させなければならない。
8. 低推力推進と自律航法は別々の技術ではない
往路航行では地上から長期的な軌道設計を行える一方、イトカワ直近では画像や高度情報を使ったより短周期の判断が必要になる。つまり、同じ探査機の中で制御の時間スケールが変化する。
巡航中は、数日から数週間単位でイオンエンジン運転を評価し、軌道を少しずつ修正する。近傍運用では、数秒から数分の間に距離・速度・地表形状を読み、降下を止めるか続けるか判断する。さらにタッチダウンでは、地上からの指令だけでは間に合わない局面がある。このため、Article 04で扱うターゲットマーカやレーザ距離計が必要になる。
はやぶさの四大技術が独立ではないというArticle 01の話は、ここで具体化する。イオン推進で目的地へ到達しても、近傍航法が不十分なら着陸できない。近傍航法が成功しても、帰還の速度調整ができなければ試料を地球へ持ち帰れない。一機のシステムとしてつながっている。
9. 地球帰還時もイオンエンジンが必要だった
2005年末の障害後、帰還予定は2007年から2010年へ延期された。〔SRC007〕 その後、探査機は2007年に帰還航行へ向けてイオンエンジンの運用を再開し、長い帰路を進んだ。〔SRC008〕
ここで重要なのは、イオンエンジンが「往路で使い終わる装置」ではなかった点である。帰還軌道を成立させ、地球へ正確に近づくためにも推進能力が必要だった。そのため2009年11月の異常は、既に地球が近づいていたから軽微だったのではなく、ミッション完遂を直接脅かす問題だった。JAXAがAの中和器とBのイオン源を組み合わせる運用を急いで成立させたのは、残りの速度増分が必要だったからである。〔SRC009〕
10. 「燃費」ではなくシステム効率で評価する
はやぶさのイオンエンジンを評価するなら、「少ないキセノンで遠くまで行けた」という一点だけでは不十分である。高比推力により推進剤質量を抑えられる一方、低推力ゆえに長い運転時間が必要で、電源・熱・機器寿命・運用複雑性が増える。さらに故障時には、残存機能を細かく評価して使い切る必要がある。
この構造は、産業設備における省エネ化と似ている。単体装置の効率が高くても、起動条件、補機、メンテナンス、停止時間、冗長性まで含めるとシステム全体の最適解は変わる。電気推進も同じで、推進剤だけを最適化した結果ではなく、探査機全体の質量・電力・時間・信頼性を含めて成立して初めて有効になる。
11. 速度変化は「加速度×時間」で積み上がる
低推力推進の直感を得るには、複雑な軌道計算を抜きにしても、速度変化が加速度を時間積分した量であることを押さえればよい。推力が小さければ瞬間加速度は小さい。しかし、その加速度を長時間維持すれば速度差は蓄積する。電気推進では、この「長い時間」を積極的に設計資源として使う。
化学推進では短時間に大きな速度変化を与えるため、噴射中だけを近似的なイベントとして扱いやすい。低推力では噴射している間にも探査機は太陽重力下を移動し続けるので、「いつ、どの方向へ、どれだけ長く推力を出すか」が軌道全体へ連続的に影響する。したがって航法と推進計画は密接になる。
この違いは、設備制御で言えば、瞬時に位置を変えるステップ動作と、非常に小さい補正を長時間積分する制御との差に近い。小さい出力だから影響が小さいとは限らない。積分時間が長ければ最終状態を大きく変えられる。
12. 高比推力の代償は電力と寿命
イオンエンジンが推進剤を効率よく使えるのは、噴射速度が高いからである。しかし高い噴射速度を得るには、キセノンをイオン化し、電場で加速するための電力が必要になる。したがって推進剤質量だけを比較して「化学推進より常に優れる」と結論することはできない。
太陽電池の面積、電力変換器、熱設計、連続運転寿命を含めたシステム質量が増える。さらに、推力が小さいため航行時間も長くなる。目的地やミッション期間によっては、化学推進の方が合理的な場合もある。
はやぶさでは、約510kgという機体で地球近傍小惑星への往復を狙うため、このトレードオフが電気推進側に有利だった。〔SRC001〕 ただし長期運転の代償として、中和器劣化や各エンジンの状態差が帰還終盤で顕在化した。技術選定の利点と故障モードは表裏一体である。
13. スイングバイは推進剤を使わない「軌道変換器」ではあるが万能ではない
地球スイングバイでは、地球の重力場を通過することで探査機の地球に対する進行方向が曲げられる。地球自体が太陽の周りを運動しているため、太陽中心系で見ると探査機の速度ベクトルを変えられる。
ただし、どこから地球へ近づいても望みどおりの速度を得られるわけではない。接近時刻、最近接距離、進入方向が適切でなければならず、その条件を作る前段が必要になる。はやぶさでは、打上げ後にイオンエンジンを運転し、地球再遭遇条件を調整した上で2004年5月のスイングバイへ入った。〔SRC002〕
その意味で、スイングバイはエンジンの代用品ではなく、エンジンと組み合わせる軌道設計要素である。EDVEGAの本質はこの協調にある。
14. 航法誤差と推進誤差は閉ループで補正する
長時間の低推力運転では、実推力が計画値と完全一致するとは限らない。電力条件、推進器状態、姿勢誤差などで微小な差が生じる。それを放置すれば、長い時間をかけて軌道差へ成長する。
そこで地上局の測距・ドップラーや光学航法から軌道を推定し、次の運転計画へ補正を入れる。つまり、軌道設計は一度計算して終わるオープンループではなく、観測→軌道決定→推進計画→実行→再観測という閉ループで進む。
このループはイトカワ接近でさらに短周期化する。遠距離では地上追跡が中心だが、近傍ではカメラとLIDARが相対航法へ重要になる。推進方式の話がそのままArticle 03・04のセンサと航法へ接続する理由である。
15. 地球帰還へ必要なのは「地球に当てる」ことではない
帰還軌道で必要なのは、探査機本体を地球へ衝突させることではない。最終的にはカプセルが適切な再突入角・速度・着地点へ入るよう、地球遭遇状態を制御する必要がある。浅すぎれば大気圏を抜ける可能性があり、深すぎれば熱・減速度条件が厳しくなる。着地点もウーメラの回収区域へ収めなければならない。
そのため2010年の最終接近では、複数段階のTCMが計画された。〔SRC011〕 イオンエンジンによる長期的な帰還軌道形成と、最終の精密誘導は同じ「推進」でも役割が違う。2009年のクロス運転は、まず地球遭遇可能な軌道を維持するための基盤を確保したものと理解するとよい。
16. 往路の成功が帰路の保証にはならない
同じ推進器で往路を飛べたとしても、帰路まで健全性が保証されるわけではない。宇宙機の部品は時間と使用量で劣化する。イオンエンジンの場合、総運転時間が長く、電極・中和器などの寿命が重要になる。
はやぶさの往路成功は電気推進の実証として大きいが、より厳しい評価は「数年後にも必要な推進能力を残せるか」である。2009年の異常は、その寿命問題がミッション終盤で現実化した例だった。
したがって、電気推進ミッションを設計するときは、必要総ΔVだけでなく、運転時間、起動停止回数、劣化予測、予備系、異常時の再構成性までライフサイクルで評価する必要がある。はやぶさは、性能実証と同時に寿命・縮退運用の実データも残した。
17. 推進計画は「残量」だけでなく運転可能時間で管理する
化学推進では推進剤残量が主要な制約になりやすい。イオン推進では、それに加えて推進器の運転可能時間が重要になる。キセノンが十分残っていても、中和器や電源系が寿命末期なら必要な総速度変化を積み上げられない。
2006年の救出時、JAXAはキセノン残量を約42〜44kgと推定し、漏出がなければ帰還航行へ足りる見込みを示した。〔SRC007〕 しかし2009年には、推進剤とは別にイオンエンジン側の劣化が問題となった。つまり資源管理は「燃料計」一つでは完結しない。
運転時間、健全な中和器、利用可能なイオン源、電力条件を合わせて、残存ΔVを実現できるか判断する必要がある。これが電気推進ミッションの保守性評価である。
18. 航行設計と故障許容は最初から別問題ではない
軌道設計は理想的な推進性能だけで作るのではなく、運転休止、推力ばらつき、姿勢制約、通信運用などを見込む必要がある。余裕のない軌道なら、わずかな故障で次の地球遭遇や帰還ウインドウを失う。
はやぶさでは2005年の障害後に帰還年を2010年へ変更できた。これは機体が生き残っただけでなく、代替軌道が存在し、残存推進能力でそこへ乗せられる見込みがあったからである。〔SRC007〕
推進系の冗長性と軌道上の時間余裕は、異なる設計領域だが、ミッション可用性という観点では同じリスクバジェットを構成する。
19. 長期航行では「性能劣化」を連続量として扱う
イオンエンジンの運用では、正常か故障かという二値だけで判断すると実態を見誤る。長時間運転では、推力、電力、放電状態、中和器の状態、再点火の再現性などを継続的に観測し、残存能力を更新し続ける必要がある。これは地上設備でいう予防保全に近いが、宇宙機では部品交換ができないため、劣化傾向そのものが将来の軌道計画を制約する。
したがって航行計画は、理想性能のエンジンを前提に固定されているのではなく、実際に得られる推力と運転可能時間に合わせて更新される。はやぶさでは、低推力推進を使うことと、長期にわたり機器状態を診断しながら軌道計画を修正することが不可分だった。〔SRC003・SRC009・SRC010〕
20. 往路の設計思想が帰還時の選択肢を増やした
地球スイングバイ、電気推進、光学航法を組み合わせた往路は、単にイトカワへ到達するための最短経路ではない。推進剤消費を抑え、長い時間を使って速度変化を積み上げる構成は、後の異常時にも「時間を使って軌道を作り直す」という余地を残した。もちろん、それ自体が2009年の故障を解決したわけではない。しかし、瞬間的な大推力だけに依存しない航行方式だったことは、帰還計画を再構成する際の重要な前提になった。
Conclusion
はやぶさがイトカワへ到達できた理由は、イオンエンジンが「強力」だったからではない。小さな推力を長期間積み上げられる高比推力推進を、太陽電池、地球スイングバイ、航法、姿勢制御、長期運用と一体化したからである。2004年の地球スイングバイは、その設計思想を象徴する工程だった。
この方式は推進剤を節約する一方、時間と機器寿命を消費する。だからこそ、2009年のイオンエンジン異常は帰還そのものを脅かした。Article 07で、その危機をどうサブシステム再構成で切り抜けたかを見る前に、次の記事では目的地側へ視点を移す。2005年、はやぶさが近づいて撮像したイトカワは、事前の「小惑星」像よりはるかに複雑な天体だった。
FACT CHECK|出典・参考資料
- SRC001|ISAS/JAXA|小惑星探査機「はやぶさ」|https://www.isas.jaxa.jp/missions/spacecraft/past/hayabusa.html
- SRC002|ISAS/JAXA|ミッションのシナリオ|https://www.isas.jaxa.jp/j/enterp/missions/hayabusa/scenario.shtml
- SRC003|ISAS/JAXA|「はやぶさ」の軌跡|https://www.isas.jaxa.jp/j/enterp/missions/hayabusa/history.shtml
- SRC007|ISAS/JAXA|Current Status of Hayabusa Spacecraft – Communication and Operation Resumption|https://www.isas.jaxa.jp/e/snews/2006/0308
- SRC008|ISAS/JAXA|「はやぶさ」の現状について|https://www.isas.jaxa.jp/j/topics/topics/2007/0404.shtml
- SRC009|ISAS/JAXA|HAYABUSA: Resumption of return cruise by combining two ion engines|https://www.isas.jaxa.jp/e/topics/2009/1119.shtml
- SRC010|ISAS/JAXA|今週のはやぶさ君 2009年11月20日|https://www.isas.jaxa.jp/j/enterp/missions/hayabusa/weekly_2009_2.shtml
- SRC011|ISAS/JAXA|Return of Sample Recovery Capsule aboard Asteroid Explorer HAYABUSA|https://www.isas.jaxa.jp/e/topics/2010/0421.shtml
RCF検証ノート / Verification Narrative
本稿ではイオンエンジンの一般理論と、はやぶさ固有の運用事実を分離した。イオン源・中和器の機能はJAXAの2009年解説を基礎にし、2009年クロス運転の詳細はArticle 07へ送った。地球スイングバイは公式ミッション履歴に基づき、EDVEGAの概念説明は「低推力推進+地球重力アシスト」という工学的意味に限定し、過度な数値精度や未確認の軌道パラメータを持ち込んでいない。
最終確認
- Primary question answered: PASS
- Ion propulsion ≠ high thrust distinction: PASS
- 2009 cross-operation detail reserved for Article 07: PASS
- Unsupported performance number: 0
NEXT FILE
CASE088-03|イトカワはどんな天体だったのか――接近観測が明らかにしたラブルパイル