
THE QUESTION
Bell X-1はなぜ弾丸の形だったのか | 薄翼・調整式水平安定板・XLR11ロケットについて、この回が担う固有の論点は何か。
STORY SO FAR
前回「「音速の壁」とは何だったのか|遷音速で起きる圧縮性・衝撃波・操縦性の問題」で確認した論点を受け、この回ではBell X-1はなぜ弾丸の形だったのか | 薄翼・調整式水平安定板・XLR11ロケットについて、この回が担う固有の論点は何か。を扱う。
Bell X-1の外観は、後の超音速戦闘機とはかなり違う。
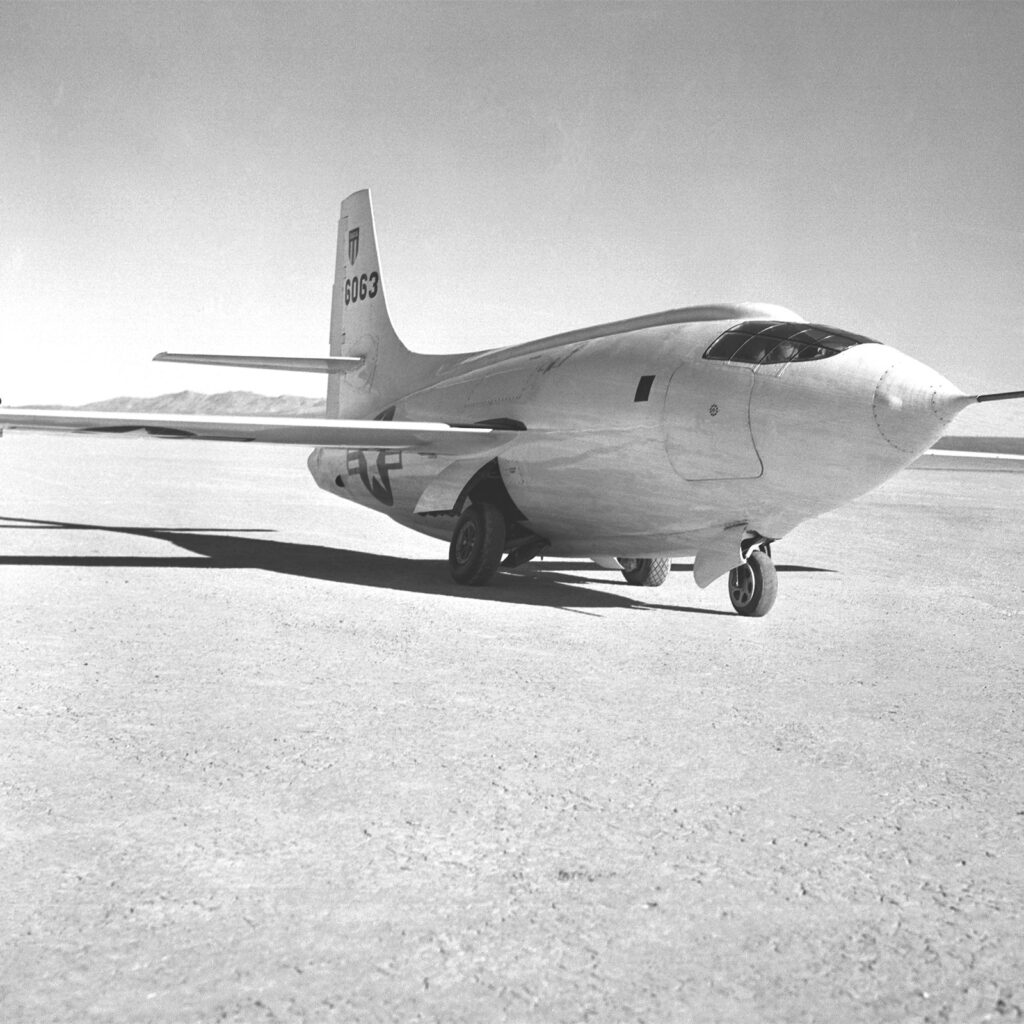
翼は大きく後退していない。胴体は細長く、丸みを帯びた尖った機首から後方へほぼ円筒状に続く。推進にはジェットではなくロケットを使い、自力で滑走路から飛び立つのではなく、B-29に抱えられて高空まで運ばれてから投下される。水平尾翼は普通の固定尾翼に見えるが、実際には安定板そのものの取付角を飛行中に変えられる。
1947年の機体として見ると、これは「未来的な超音速機」というより、むしろ非常に慎重な設計に見える。
その印象は正しい。
X-1は、最高性能だけを狙った機体ではなかった。Mach 1前後という、まだ十分な実測データが存在しない領域へ入るために、設計者が未知要素を意図的に減らした研究機だった。
弾丸型胴体には、超音速で安定して飛ぶ既知の飛翔体データを使うという意味があった。薄い直線翼には、衝撃波の発生をできるだけ高いMach数側へ遅らせながら、当時まだ十分に確立していなかった後退翼という新しい変数を持ち込まない狙いがあった。調整式水平安定板は、Mach 1付近で昇降舵の効きが大幅に低下する可能性への保険だった。XLR-11ロケットは、短い時間で必要な高度と速度へ到達するための高推力源だった。そしてB-29からの空中発進は、有限の推進剤を試験区間へ集中させると同時に、離陸直後の危険を避けるための運用設計だった。
つまりX-1の形は、単なる「速そうな形」ではない。
遷音速という未知領域を、一つずつ測定可能な問題へ分解した結果の形だった。
X-1は「実用超音速機の試作機」ではない
まず前提として、X-1は量産戦闘機の原型ではない。
NASAのX-1史は、この機体を高速飛行研究のために作られた研究機として位置づけている。Army Air Forcesが費用を負担し、NACAが設計仕様や飛行研究計画に深く関与し、Bell Aircraftが機体を設計・製造した。
初期要求には、おおむね35,000ft以上で800mph級の速度を2〜5分維持し、約500lbの記録機器を搭載できることが含まれていた。[1]
この要求の意味は重要である。
兵装も長距離航続性能も、量産性も第一ではない。必要なのは、未知の速度領域へ入って、計測器でデータを取得し、帰還することだった。
Bellの1948年の技術報告では、X-1は可能な限りconventional arrangement、つまり当時の航空機として理解しやすい通常配置を維持する方針だったとされる。構造方法についても、将来の実用機で再現可能な範囲の通常工法を使う意図があった。
これは「保守的だから遅れていた」という意味ではない。
研究対象そのものがMach 1付近の空力である以上、機体側に未知の新技術を同時に大量投入すれば、異常が起きたとき原因を切り分けにくくなる。
X-1は、研究機としての再現性と原因分離を優先した設計だった。
なぜ胴体は「.50口径弾」の形だったのか
X-1の外形で最も有名なのが、.50 caliber machine-gun bulletを参考にした胴体である。
NASAは、X-1の胴体について「超音速で安定して飛ぶことが知られていた.50口径機関銃弾と同じ形」と説明している。
ここで誤解してはいけない。
「弾丸が最も空気抵抗の少ない形だから、そのまま飛行機にした」という単純な話ではない。
航空機と弾丸では、揚力を生む必要性も、操縦方法も、質量分布も異なる。弾丸は翼を持たず、飛行機のように持続的な揚力と姿勢制御を行うものではない。
重要なのは、1944〜45年当時、有人航空機のMach 1付近には実飛行データがほとんどなかった一方、高速飛翔体については弾道試験から超音速域の挙動データが存在していたことだ。
NASAの航空史資料も、当時のX-1設計を「with so little then known about high-speed flight, the design was conservative」と整理している。
つまり弾丸型胴体は、未知の超音速航空機形状をゼロから最適化したというより、すでに超音速で飛ぶことが確認されている形状の知見を、研究機へ持ち込んだ選択だった。
胴体は最大幅・高さがおよそ55インチ。全長は約31ftで、全幅は約28ftだった。機首側には与圧されたコックピットがあり、その後方に液体酸素とアルコール系燃料のタンク、後部にロケットエンジンが配置された。
外から見ると単純な流線形だが、内部は短時間の高速試験に必要なものを一直線に詰め込んだ構成だった。
なぜ「後退翼」ではなく直線翼だったのか
現代人がX-1を見ると、もう一つ不思議に感じる点がある。
超音速機なのに、主翼が大きく後退していない。
後のF-86 Sabre、MiG-15、さらに多くの超音速機では後退翼が一般的になった。だから「音速を越えるなら最初から後退翼にすればよかったのではないか」と思える。
しかしX-1が設計された1944〜45年には、後退翼の効果に関する実用的な情報はまだ十分ではなかった。
Bell自身の1948年報告は、sweepbackの効果について当時の情報がfragmentary、断片的だったため採用を見送ったと明記している。NASAの『Engineer in Charge』も、NACA LangleyとArmy Air Materiel Command側には、最初の遷音速研究機にはconventional straight wingを使うという強い合意があったとしている。
ここでも設計思想は同じである。
研究したい変数はMach 1付近の現象だった。
そこで、後退翼という別の大きな空力変数まで同時投入するのではなく、直線翼を使って現象をできるだけ読み取りやすくした。
X-1は「後退翼を知らなかったから直線翼だった」のではない。
後退翼理論は存在したが、最初の研究機としては、実証性の高い通常配置を優先したのである。
ただし翼は「普通」ではない。非常に薄かった
主翼形状は直線的でも、その断面は当時の通常機よりかなり薄かった。
X-1-1、シリアル46-062は、翼厚比8%の翼を持っていた。
翼厚比8%とは、翼型の最大厚さが翼弦長の8%という意味である。
X-1-2、46-063は10%翼だった。
CASE055-02で見たように、翼が厚いほど翼面上の流れは強く加速されやすく、一般に局所Mach 1やdrag divergenceがより低い自由流Mach数で現れやすい。
NACAはX-1に薄い翼を使うことを強く求めた。
1948年のNACA会議資料では、薄翼の採用理由を、遷音速域の衝撃波へ安全に遭遇できるようにするためと説明している。
実際、X-1-1の8%翼とX-1-2の10%翼は、研究上も意味を持った。
1947年6月30日の分担後、軍側は薄い8%翼のX-1-1を使ってMach 1突破を急ぎ、NACAは10%翼のX-1-2を使って安定性、操縦性、荷重、圧力分布などを詳細に調べた。[3]
後の試験では、8%と10%というわずかな差でも、遷音速域のdrag rise開始位置などに明確な差が現れることが確認された。
したがって「薄翼」は単に高速機らしい外観ではない。
衝撃波と抗力増大が強くなる速度を高い側へ移し、研究機がMach 1付近まで制御可能な状態で到達するための基本条件だった。
薄い翼を作れば、今度は構造が厳しくなる
ここには明確なトレードオフがある。
翼を薄くすれば、高速空力には有利になる。
しかし、構造設計には不利になる。
翼の内部には主桁、外板、操縦系統などを収めなければならない。厚さが減れば、曲げ荷重を受ける構造の高さも小さくなりやすい。一般に、同じ材料・同じ重量で高い曲げ剛性や強度を確保することは難しくなる。
その一方、X-1は未知の高速領域で飛ぶため、想定外の大きな荷重を受ける可能性があった。
そこでX-1は、非常に薄い翼でありながら、極めて大きな構造荷重へ耐えるよう設計された。
NACAのX-1会議資料では、機体は18gのultimate loadに耐える設計を要求されたとされる。当時の戦闘機の代表的な設計限界より大きな余裕を持たせた考え方だった。
Bellの資料でもdesign load factorは18gとされている。
これは、通常運用で18gをかけることを意味しない。
未知の衝撃波、buffeting、急激なtrim change、回復操作などで荷重が予想を超える可能性を見込み、研究機として大きな構造余裕を持たせたということだ。
X-1の翼は「薄くて軽い高速翼」ではない。
薄さと強度という相反する要求を同時に成立させた研究機用構造だった。
水平尾翼は、主翼よりさらに薄くされた
NACAは、水平安定板についても具体的な要求を出していた。
1948年のNACA資料によれば、水平安定板の厚さは主翼より2 percentage points薄くするよう指定された。
X-1-1では8%翼に対して6%尾翼。
X-1-2では10%翼に対して8%尾翼だった。
狙いは、主翼と水平尾翼で遷音速の衝撃波現象が同じMach数域に同時発生することを避けることだった。
もし主翼と尾翼の双方で同時に大きな圧縮性変化が起きれば、機体全体のpitching momentと操縦性が複雑に変わり、原因の切り分けが難しくなる。
また水平安定板は、翼後流の影響を減らすため、可能な範囲で高い位置へ配置された。
Bell側は、wing wake interference over the horizontal tail、主翼後流が尾翼へ及ぼす影響を、遷音速飛行の大きな問題の一つと予想していた。
ここにも、「高速だから尾翼をこうした」という単純な形状論ではなく、測定対象を分離し、pitch controlを確保するための配置設計がある。
最大の保険だった「調整式水平安定板」
X-1の設計で、音速突破に直接効いた要素の一つがadjustable horizontal stabilizerだった。
通常の航空機では、水平安定板の後端にあるelevator、昇降舵を動かして機首上げ・機首下げを制御する。
ところがCASE055-02で確認したように、Mach 1付近では衝撃波や圧力分布変化によって昇降舵の効きが大きく低下する可能性がある。
実際、後のNACA飛行試験では、Mach 0.78から0.99へ上がる間にelevator effectivenessが約75%低下し、Mach 0.93以上では安定したtrim状態を得ることさえ難しい領域が確認された。
そこでX-1は、昇降舵だけではなく、水平安定板そのものの角度を飛行中に変更できる構造を持った。
Bellの1948年資料では、この安定板は大きなtrim changeへ対応するため、毎秒約1度で、合計15度の範囲を迅速に調整できる設計だったとされる。
この違いは大きい。
昇降舵は尾翼の後端だけを動かす。
一方、stabilizer incidenceを変えると、水平尾翼全体の迎角が変わり、より大きなpitching momentを作れる。
だから昇降舵の効きが衝撃波で弱くなっても、水平安定板全体を動かせば姿勢制御能力を残せる。
これは、後の超音速機で一般化するall-moving tailとは構造的に完全に同一ではないが、遷音速でpitch controlを確保するという意味では非常に重要なステップだった。
X-1の成功を「ロケット推力でMach 1を押し切った」と理解すると、この点を見落とす。
Mach 1へ入るためには、加速できることと同じくらい、加速中も機首姿勢を制御できることが重要だった。
なぜジェットではなくXLR-11ロケットだったのか
X-1の後部には、Reaction Motors製のXLR-11が搭載された。
初期名称は6000C-4。
4つの燃焼室を持つ液体ロケットエンジンで、最大推力は合計約6,000lbfだった。各燃焼室はおよそ1,500lbfを発生し、必要に応じて燃焼室を段階的に使用できた。
酸化剤には液体酸素、燃料にはアルコールと水の混合液を使う。
「超音速ならジェットエンジンの方が飛行機らしいのではないか」と思えるが、1944〜45年当時、既存ターボジェットだけでは要求された高度で必要速度へ達する性能が不足していた。
Bellの1948年報告では、当時入手可能なturbojetを前提に試算すると、要求速度に届かず、特に高度性能が不足したとされる。エンジンメーカーへ短時間の大幅推力増強も打診されたが、戦時中の量産事情もあり、そのための技術開発は十分進んでいなかった。
一方ロケットは燃料消費こそ激しいが、高い推力によって急速に上昇・加速できる。
Bellの設計検討では、全ロケット方式なら上昇率が非常に高く、限られた飛行時間でも試験速度へ届くと判断された。
X-1の推進方式は、燃費を犠牲にしてでも「短時間だけ必要な速度領域へ到達する」研究機には合理的だった。
つまりXLR-11の選択は、航続性能の悪さを無視した乱暴な設計ではない。
研究時間は短くてもよい。その代わり確実にMach 1領域へ到達する。
というミッション要求への最適化だった。
4つの燃焼室は「連続スロットル」とは違う
XLR-11の4燃焼室は、現代的な意味で推力を滑らかに0〜100%まで連続制御するものではない。
各燃焼室をON/OFFすることで、おおよそ1,500lbf刻みで推力を変える。
この方式には利点と欠点がある。
利点は、エンジン全体を完全固定推力にするより、試験中にある程度推力を段階調整できること。
欠点は、細かな速度保持が難しいことである。
NACAの安定性・操縦性報告でも、X-1の飛行試験では推力が約1,500lbf単位でしか変えられず、定常状態を作りにくいことが試験上の難しさとして挙げられている。
さらにロケットは推進剤消費が速い。
Bell資料では、搭載推進剤でエンジンへ供給できる時間は約4.1分とされる。
短時間の間に大量の液体酸素と燃料を消費するため、機体重量は大きく変化する。重心位置も飛行中に移動する。
これは高速飛行を可能にする一方で、測定機としては扱いにくい条件だった。
X-1は強力なロケットを積めばすべて解決する機体ではない。
ロケットで得られる速度と、ロケットゆえに生じる短時間試験・重量変化を受け入れた設計だった。
なぜB-29から空中発進したのか
X-1の運用を特徴づけるもう一つの要素が、B-29母機からのair launchである。
X-1はB-29の爆弾倉付近に搭載され、試験高度まで運ばれてから切り離された。
1947年10月14日の飛行では、母機は約20,000ftまで上昇してX-1を投下した。[1]
ここにも単なる「ロケット飛行機だから特殊な発進方法を使った」という以上の設計理由がある。
Bellの初期検討では、戦時中は将来のtactical developmentも考慮され、X-1自身が地上離陸できるよう三輪式降着装置が残された。
しかし戦争終結後、当初から望まれていたB-29を利用できるようになり、実際の研究飛行では空中発進が採用された。
その理由は大きく二つある。
一つは安全性。
X-1は高いwing loadingを持ち、大量の高エネルギー推進剤を搭載していた。地上からロケット推力で離陸する最初の数秒は、事故が起きたときの余裕が小さい。
高空から飛行を開始すれば、エンジン故障時に推進剤を捨てて滑空着陸する時間が取れる。より重大な故障なら、パイロットが脱出する余地も増える。
もう一つは性能。
地上離陸では、試験高度へ上がるまでに推進剤を消費してしまう。
B-29が高度と速度を与えた状態から出発すれば、その位置エネルギーと運動エネルギーを「無料」で受け取った状態になる。
Bellは、空中発進なら本来そこへ到達するまでに半分以上消費していたはずの燃料を残したまま試験を開始でき、速度・高度性能を大幅に引き上げられると説明している。
X-1のair launchは奇抜な演出ではない。
限られた推進剤を、離陸ではなく研究対象の速度領域へ使うためのシステム設計だった。
「機体」と「母機」を合わせて一つの試験システムと考える
この観点に立つと、X-1単体だけを見ても設計全体は理解できない。
試験システムは、
B-29母機
→ X-1
→ XLR-11
→ 計測装置
→ 地上追跡
→ Rogers Dry Lakeの広い着陸区域
まで含めて成立していた。
母機が初期高度と速度を与える。
XLR-11が試験区間だけ急加速する。
X-1が空力データを取る。
燃焼終了後は滑空機として降下する。
広大な乾湖へ着陸する。
この一連の流れを見ると、X-1は通常の「航空機」というより、飛行試験用システムの中心コンポーネントに近い。
現代のロケットや実験機でも、単体性能ではなく、母機、発射設備、計測、回収を含めたsystem-of-systemsとして設計する。
X-1は、その考え方を航空研究で早い時期に具体化した例の一つでもある。
31ftの機体に約590lbの計測装置を載せた
X-1は小さい。
全長約31ft。
全幅約28ft。
Bellの資料では、搭載instrumentationは約591.5lbと記録されている。
これは研究機として重要な数字である。
X-1の目的は単にMach 1を表示することではない。
速度、高度、操舵量、操舵力、加速度、yawやpitchの角速度、翼・尾翼の圧力、構造荷重など、後に解析できる形でデータを持ち帰る必要がある。
機体の内部容積と重量には厳しい制約があるが、計測器を削りすぎれば研究機としての意味がなくなる。
ここにも設計トレードオフがある。
小型化すれば空力・構造上は扱いやすい面がある。
しかし推進剤、与圧コックピット、降着装置、ロケットエンジン、計測装置を収める必要がある。
だからX-1は「最小の機体」ではなく、必要な研究機能を成立させる範囲で小型化した密度の高い機体だった。
X-1は、既知と未知を意図的に分離していた
設計要素を並べると、X-1の思想が見えてくる。
胴体は、超音速飛翔体で実績のある弾丸型を使う。
翼は、未知の後退翼ではなく直線翼を使う。
ただし厚さだけは遷音速に合わせて極端に薄くする。
尾翼は主翼よりさらに薄くし、主翼後流を避ける位置へ置く。
昇降舵だけが効かなくなってもよいように、水平安定板全体の角度を変えられるようにする。
推進は、航続効率の良いジェットではなく、短時間で必要速度へ達するロケットを使う。
そして推進剤を試験区間へ集中するため、母機から空中発進する。
構造は、未知荷重を見込んで18g ultimate loadへ耐えるようにする。
これらは一見ばらばらの仕様に見える。
しかし判断基準は一貫している。
Mach 1前後の空力を研究するという主目的以外の不確実性を、できるだけ減らす。
これは実験機として非常に合理的な考え方である。
未知のパラメータが多すぎるシステムでは、試験に失敗しても原因がわからない。
X-1は、既知の技術を組み合わせ、その中で一つだけ大きな未知――遷音速から超音速へ移る航空機の挙動――を測ろうとした。
「未来の形」ではなく「実験できる形」を選んだ
後世の視点では、X-1の形に古さを感じる部分もある。
直線翼は後退翼に置き換えられた。
ロケットは実用超音速戦闘機の主推進にはならなかった。
B-29からの空中発進も、通常の戦闘機運用には向かない。
それでもX-1の設計が間違っていたわけではない。
X-1の目的は、1947年の時点で「将来の超音速戦闘機の完成形」を予言することではなかった。
Mach 1付近で何が起きるのかを、有人飛行で測定することだった。
その目的に対しては、直線薄翼も、弾丸型胴体も、ロケットも、空中発進も、調整式水平安定板も合理的だった。
研究機に必要なのは、最終製品の形へ近いことではない。
研究対象を安全に、再現可能に、測定可能にすることである。
X-1はそこへ徹底的に最適化されていた。
検証ポイント|X-1の設計を誤解しやすい点
弾丸型なら超音速航空機として最適だった?
そうとは言えない。
.50口径弾型を参考にしたのは、超音速域で既知データのある形状を使うという保守的判断だった。航空機には翼や尾翼、揚力、操縦、容積など別の要件があるため、弾丸形状が航空機として普遍的な最適解という意味ではない。
X-1は後退翼を知らなかったから直線翼だった?
違う。
後退翼の考え方自体は知られていたが、設計開始時点では実用的なデータがまだ断片的だった。最初の遷音速研究機で未知要素を増やさないため、通常配置の直線翼が選ばれた。
8%翼と10%翼はほとんど同じ?
遷音速では小さくない差だった。
厚い翼ほど圧縮性によるdrag riseが早く現れやすい。X-1-1の8%翼とX-1-2の10%翼は、後の飛行研究で遷音速空力の差を比較する材料にもなった。
X-1は「全遊動尾翼」を最初から持っていた?
厳密には注意が必要である。
X-1には飛行中に取付角を変えられるadjustable horizontal stabilizerがあり、Mach 1付近で昇降舵の効きが落ちたときのpitch controlに重要だった。ただし後世の典型的なsingle-pivot all-moving tailと完全に同じ構造として説明するのは正確ではない。
ロケットを使えば推力を自由に細かく調整できた?
違う。
XLR-11は4つの燃焼室を使い、約1,500lbf単位で推力を段階的に変えた。連続的に細かくスロットルできる現代的なエンジンとは異なり、定常試験状態を作りにくい面もあった。
B-29空中発進は、X-1が地上離陸できないから必要だった?
それだけではない。
X-1には三輪式降着装置があり、初期設計では自力離陸も考慮されていた。実際の研究運用で空中発進が採用されたのは、安全性と、有限のロケット推進剤を高速試験へ集中させる性能上の利点が大きかったためである。
次は「誰がこの機体を飛ばすのか」へ進む
CASE055-02では、なぜMach 1前後が難しかったのかを見た。
CASE055-03では、その問題に対してX-1がどのような設計回答を用意したかを見た。
次に残るのは、人間と組織である。
研究機が完成しても、誰でもMach 1試験を行えるわけではない。
誰が飛行条件を決めるのか。
誰が機体を整備するのか。
誰が計測するのか。
誰がデータを解析するのか。
そして、なぜ最終的にチャック・イェーガーがX-1-1の操縦者になったのか。
CASE055-04では、NACA、Army Air Forces/Air Force、Bell Aircraft、Reaction Motors、Murocの試験チームを分けて整理し、「イェーガーが一人で音速の壁へ挑んだ」という単純な英雄譚から、実際の共同研究体制へ視点を移す。
Bell X-1の形は、偶然でも、単なる未来志向でもなかった。
未知を減らし、危険を分離し、測定したい現象だけを前面に出す。
その設計思想そのものが、Mach 1突破を可能にした重要な技術だった。
FACT CHECK|出典・参考資料
- [1] NASA, “First Generation X-1”
- [2] NASA, “Where Are They Now: X-1”
- [3] NASA History, “Air Force – NACA Conference on XS-1 Flight Research”
- [4] NASA History, “NACA Conference”
- [5] NASA, “Engineer in Charge: A History of the Langley Aeronautical Laboratory, 1917-1958”
- [6] Smithsonian National Air and Space Museum, “Reaction Motors: 75th Anniversary”
- [7] Smithsonian Institution, “Rocket Engine, Liquid Fuel, XLR-11”
- [8] NASA, “95 Years Ago: First Human Rocket-Powered Aircraft Flight”
チャック・イェーガー|人類はどう音速の壁を越えたのか 第3回 全8回 全8回を見る
- 01 チャック・イェーガーはどう音速の壁を破ったのか|1947年Bell X-1初の有人超音速飛行
- 02 チャック・イェーガー|「音速の壁」とは何だったのか|遷音速で起きる圧縮性・衝撃波・操縦性の問題
- 03 チャック・イェーガー|Bell X-1はなぜ弾丸の形だったのか|薄翼・調整式水平安定板・XLR11ロケット
- 04 なぜイェーガーが選ばれたのか|テストパイロットとNACA・空軍・Bellのチーム
- 05 チャック・イェーガー|Mach 1直前まで何が起きていたのか|1947年8月から10月10日までのX-1試験飛行
- 06 チャック・イェーガー|1947年10月14日、Mach 1.06へ|Bell X-1音速突破飛行の全経過
- 07 本当にイェーガーが「最初」だったのか|George Welch説と記録が示すこと
- 08 チャック・イェーガー|音速突破の後に何が変わったのか|NACA研究・X-1A・Xプレーンへ続いた遺産